机器人产品
浏览数采与反馈手套、人形机器人定制包覆,以及触觉传感组件。
对比产品 ↗数采动捕手套设计封装 OEM 与 ODM
围绕你的元件定制手套
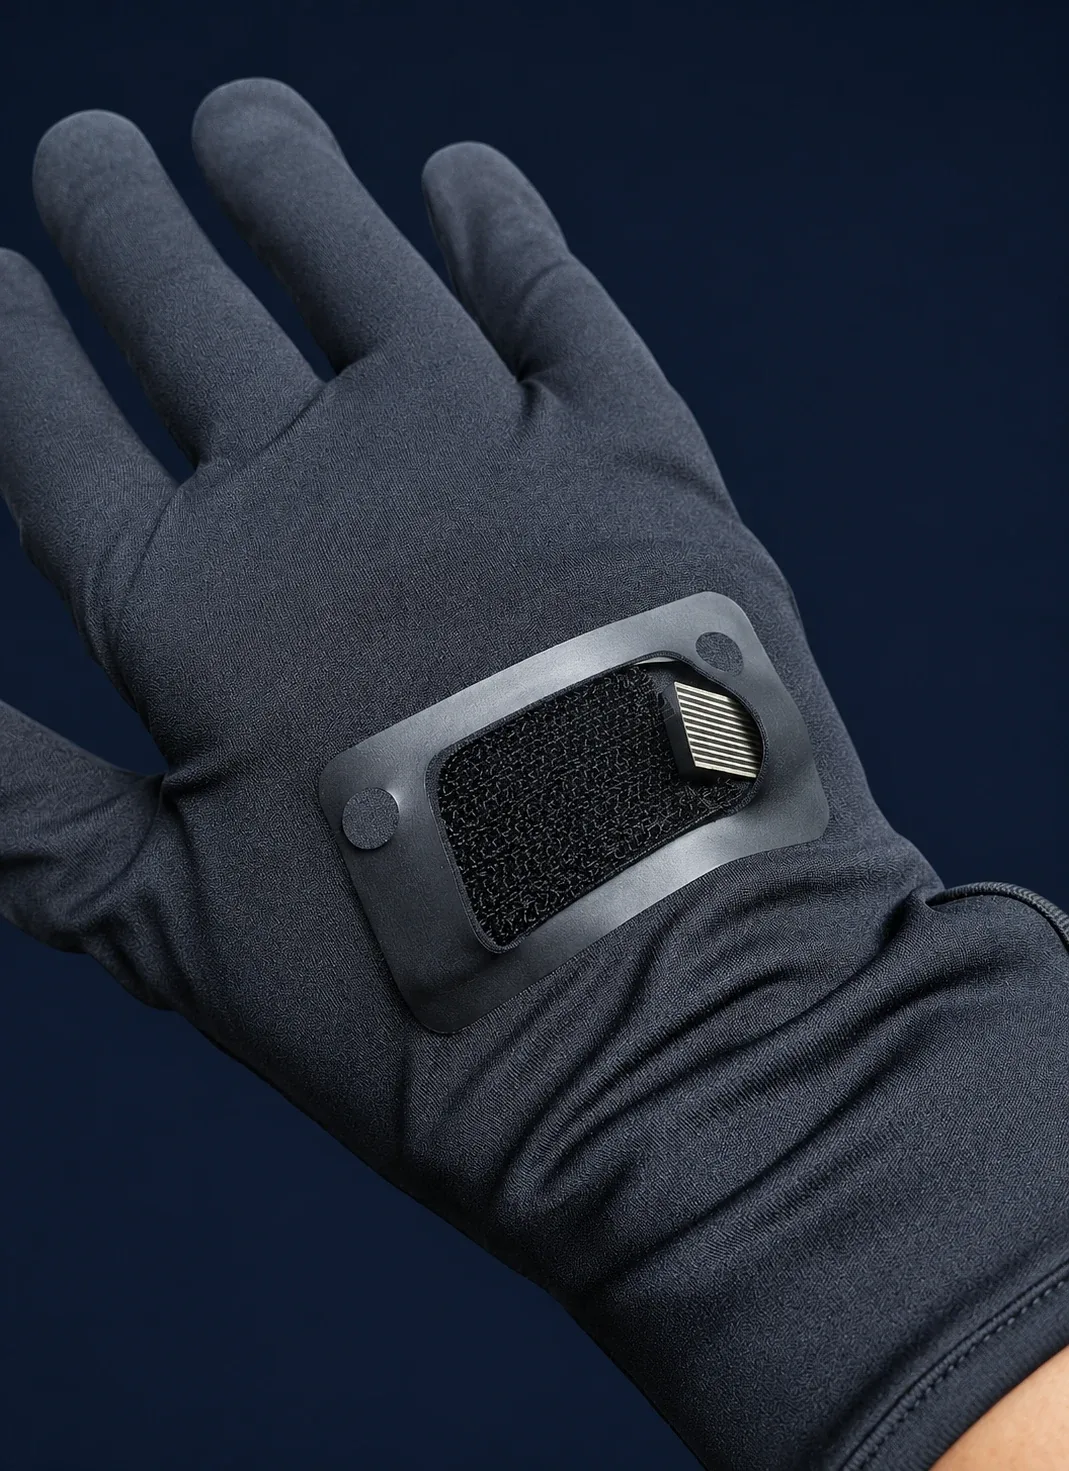
面向数采与动捕项目,定制手套本体、传感器安装与线束走向。先做一副样品,验证穿戴与装配。
一副起试样 先验证实物OEM / ODM 来图制作或协同开发
查看定制产品 ↗ 数采手套
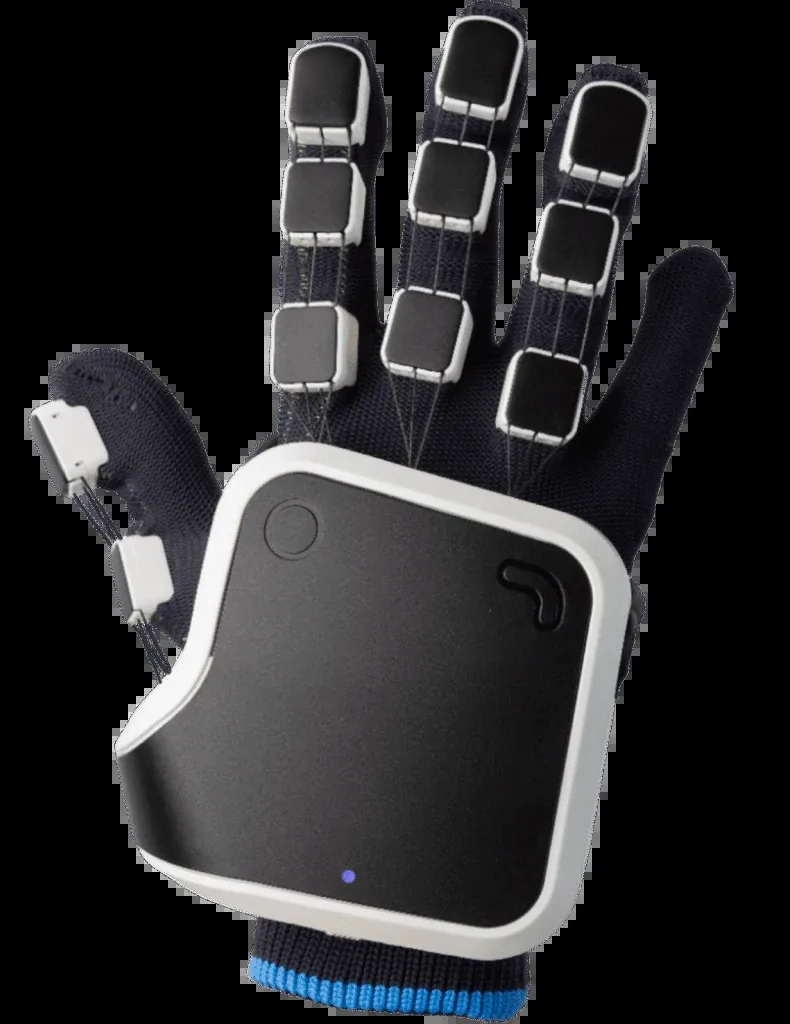
触觉数采手套 ZX-Sensor-Glove-001
面向机器人研究,记录人类示教的触觉数采手套。
查看产品 ↗触觉数据手套 ZX-Haptic-Data-Glove-001
在左右手套系统中结合手部动作、指尖压力与可编程振动反馈。
30 传感节点5 指尖压力传感器
查看产品 ↗力反馈手套 ZX-Force-Feedback-Glove-001
在可穿戴界面中结合拉索阻力、指尖振动与掌部接触反馈。
4 手指阻力通道20 N 每个反馈手指
查看产品 ↗力反馈手套 ZX-Force-Feedback-Glove-002
通过分布式触觉接触与手指阻力实现细节丰富的触觉交互。
135 每只手套的触觉执行器5 力反馈执行器
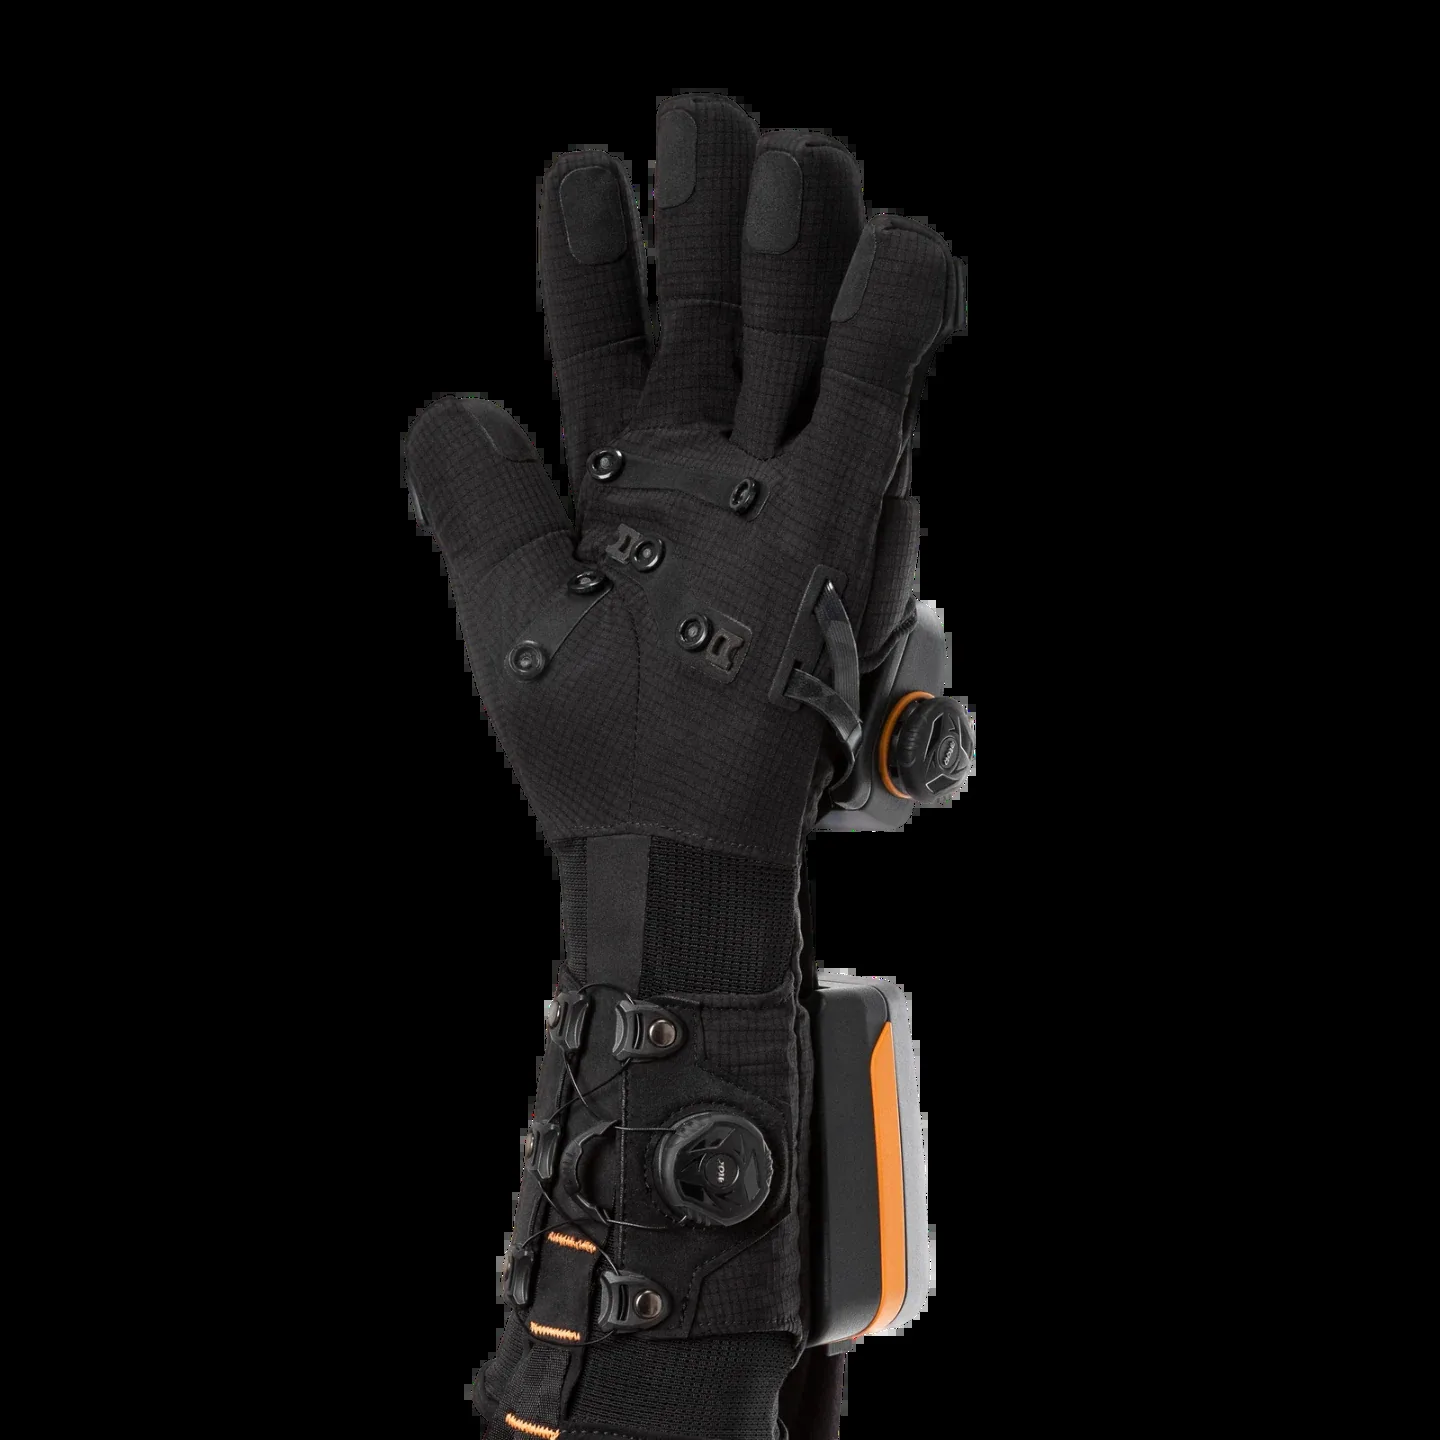
查看产品 ↗外骨骼手套 ZX-Exoskeleton-Glove-001
结合关节式动作捕捉与可变手指阻力。
11 个自由度(11 DOF) 每只手的动作追踪300 g 设备重量
查看产品 ↗动捕手套
动捕手套 ZX-Motion-Capture-Glove-001
面向灵巧手示教与机器人遥操作的手指动作输入手套。
15 个自由度(15 DOF) 弯曲追踪布局5 手指映射
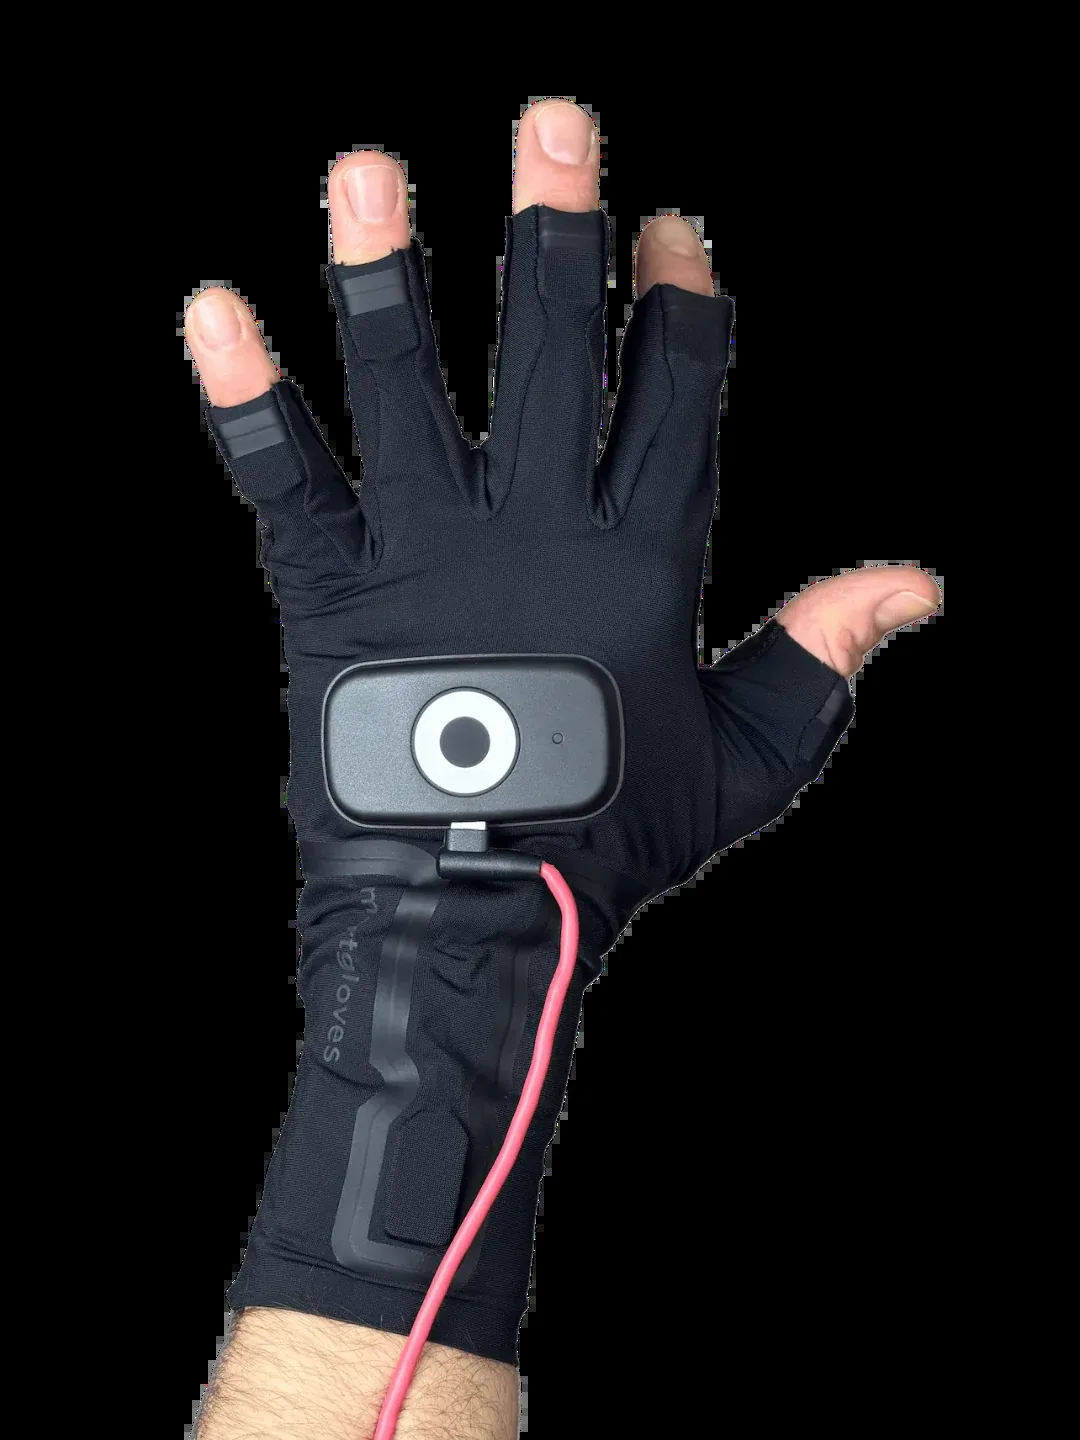
查看产品 ↗动捕手套 ZX-Motion-Capture-Glove-002
面向姿态记录与机器人接入的多传感器手部追踪手套。
5 + 1 手指与前臂节点250 Hz 惯性单元采样
查看产品 ↗人形机器人包覆
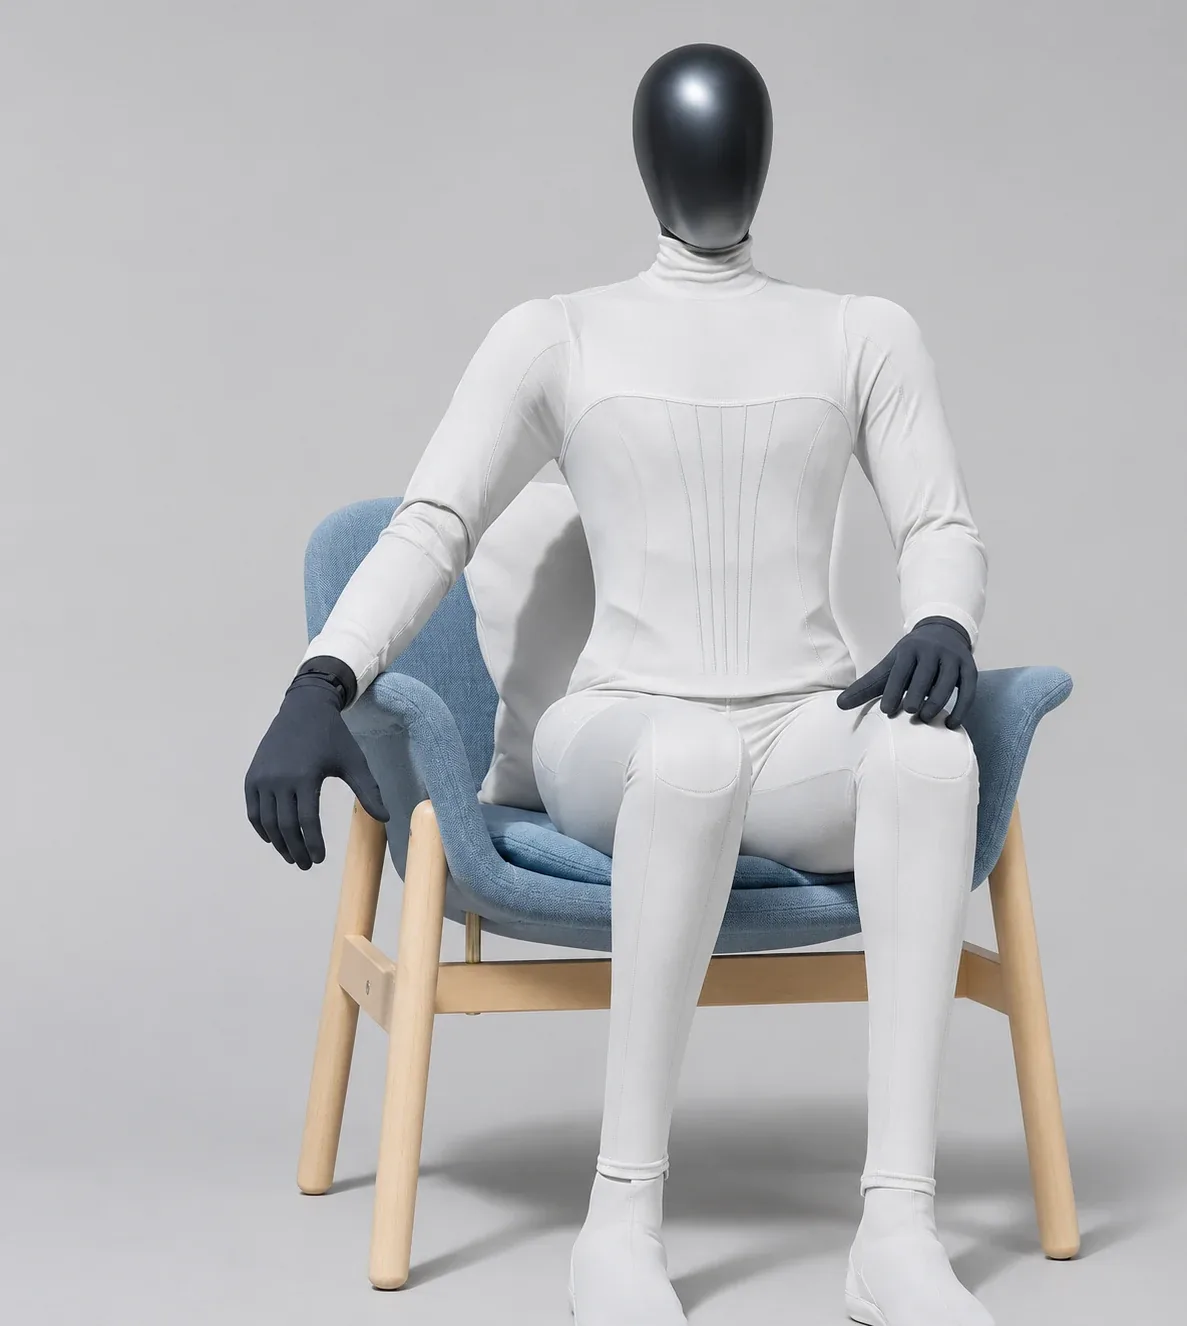
人形机器人身体包覆 ZX-Robot-Body-Cover-001
面向人形机器人本体与组件的定制包覆。
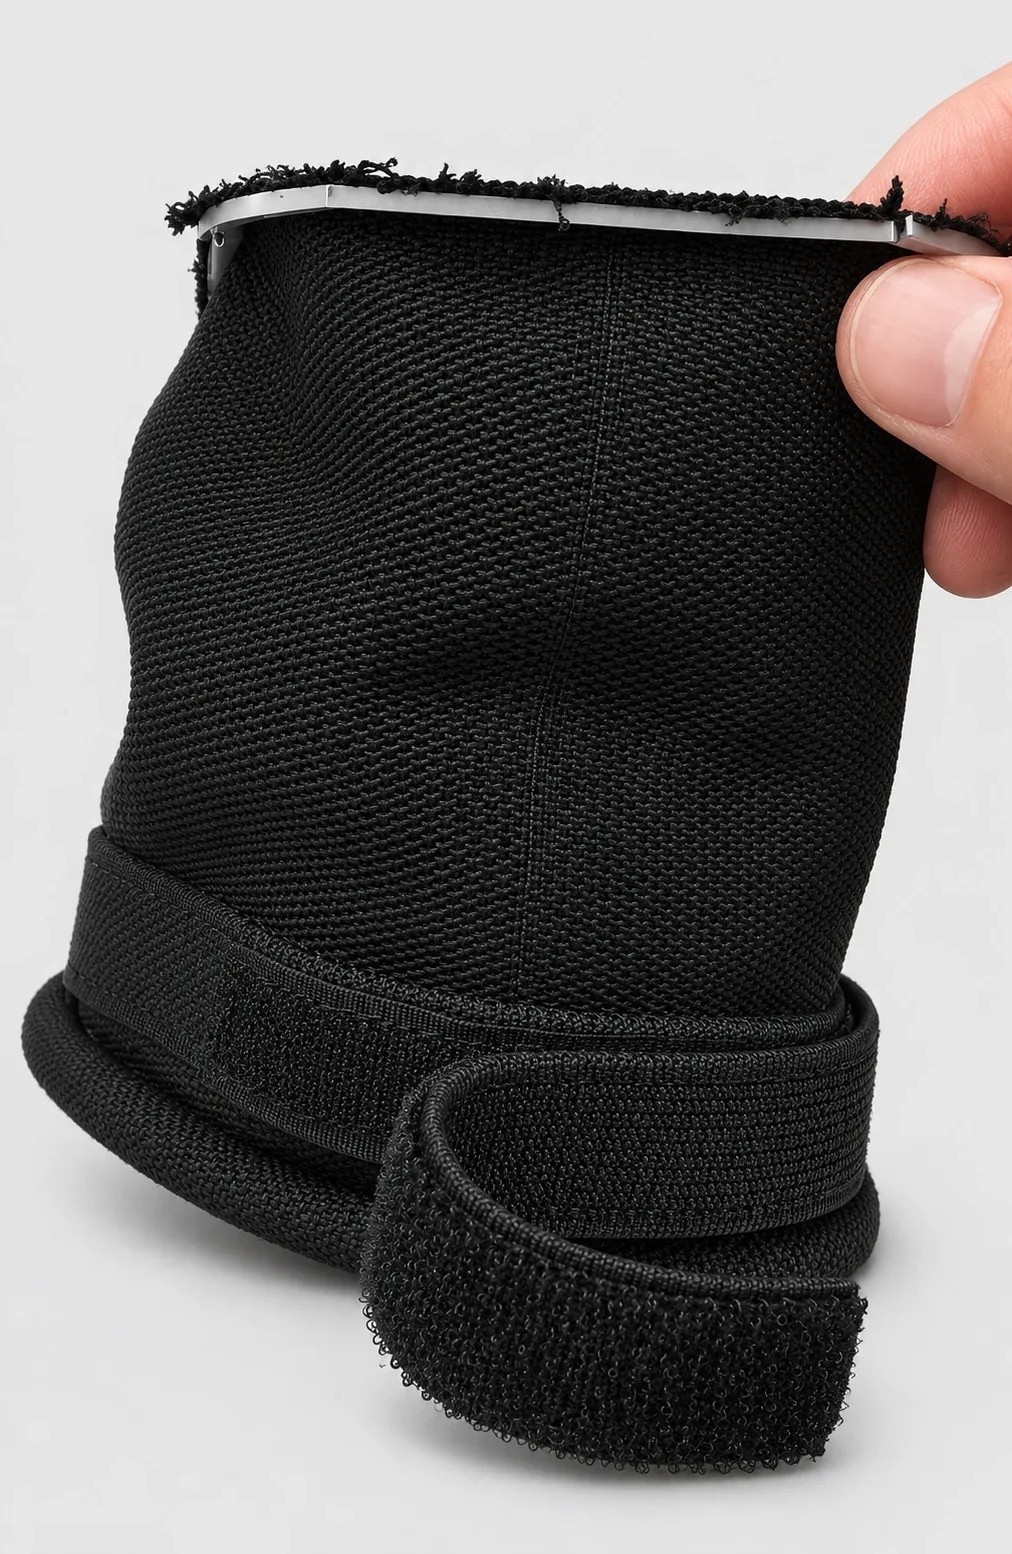
查看产品 ↗机器人柔性护颈 ZX-Robot-Neck-Cover-001
根据人形机器人颈部结构开发的柔性护套。
查看产品 ↗传感器
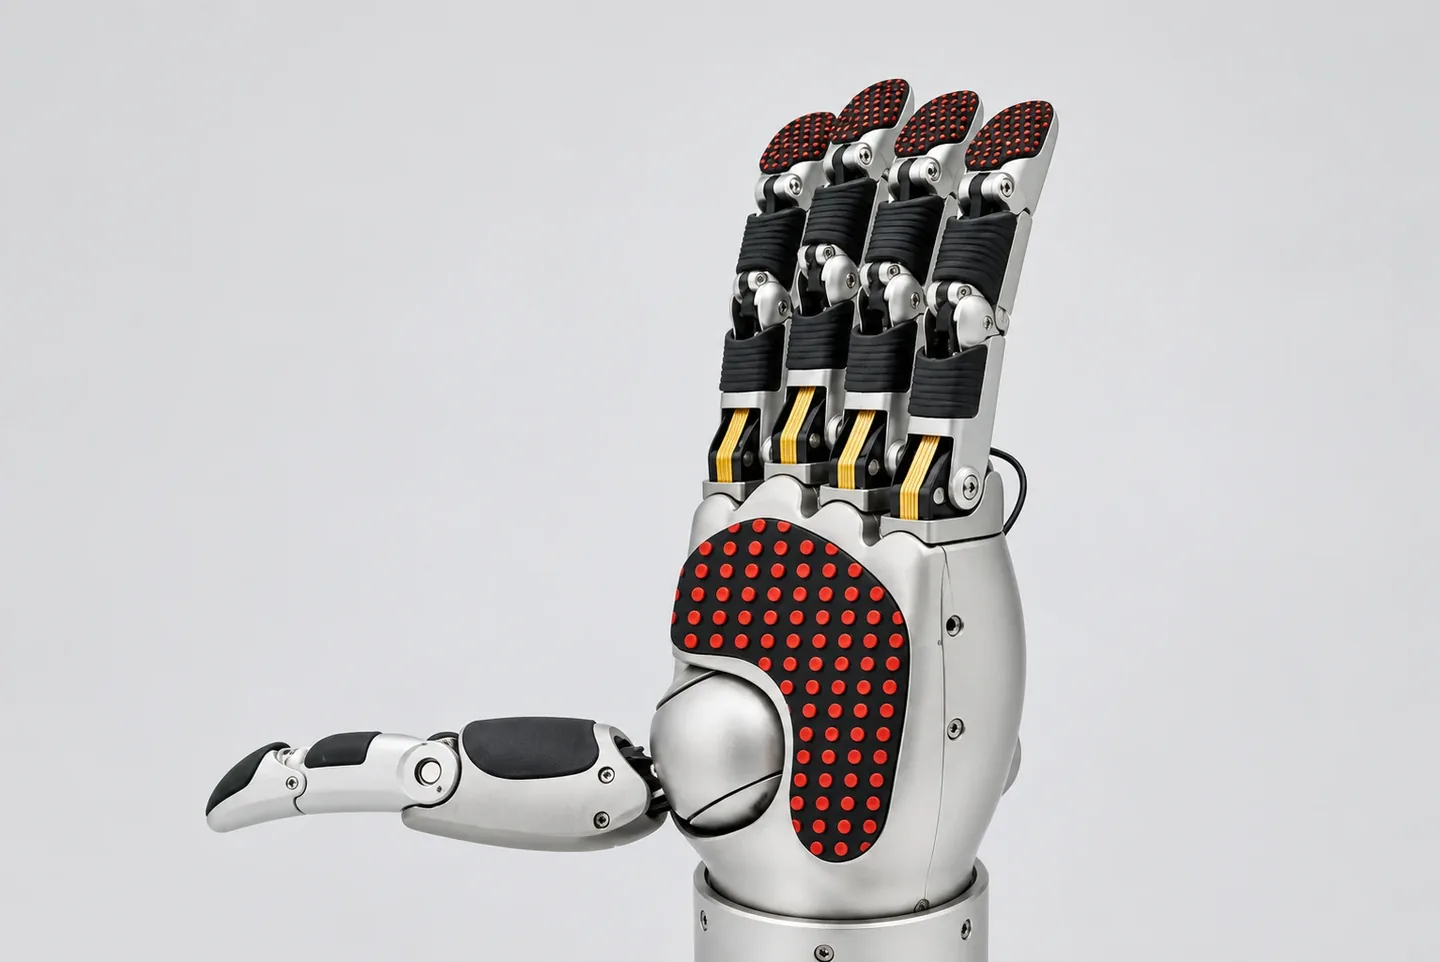
指腹传感器 ZX-Fingertip-Sensor-001
适配机器人指腹形状的传感组件。
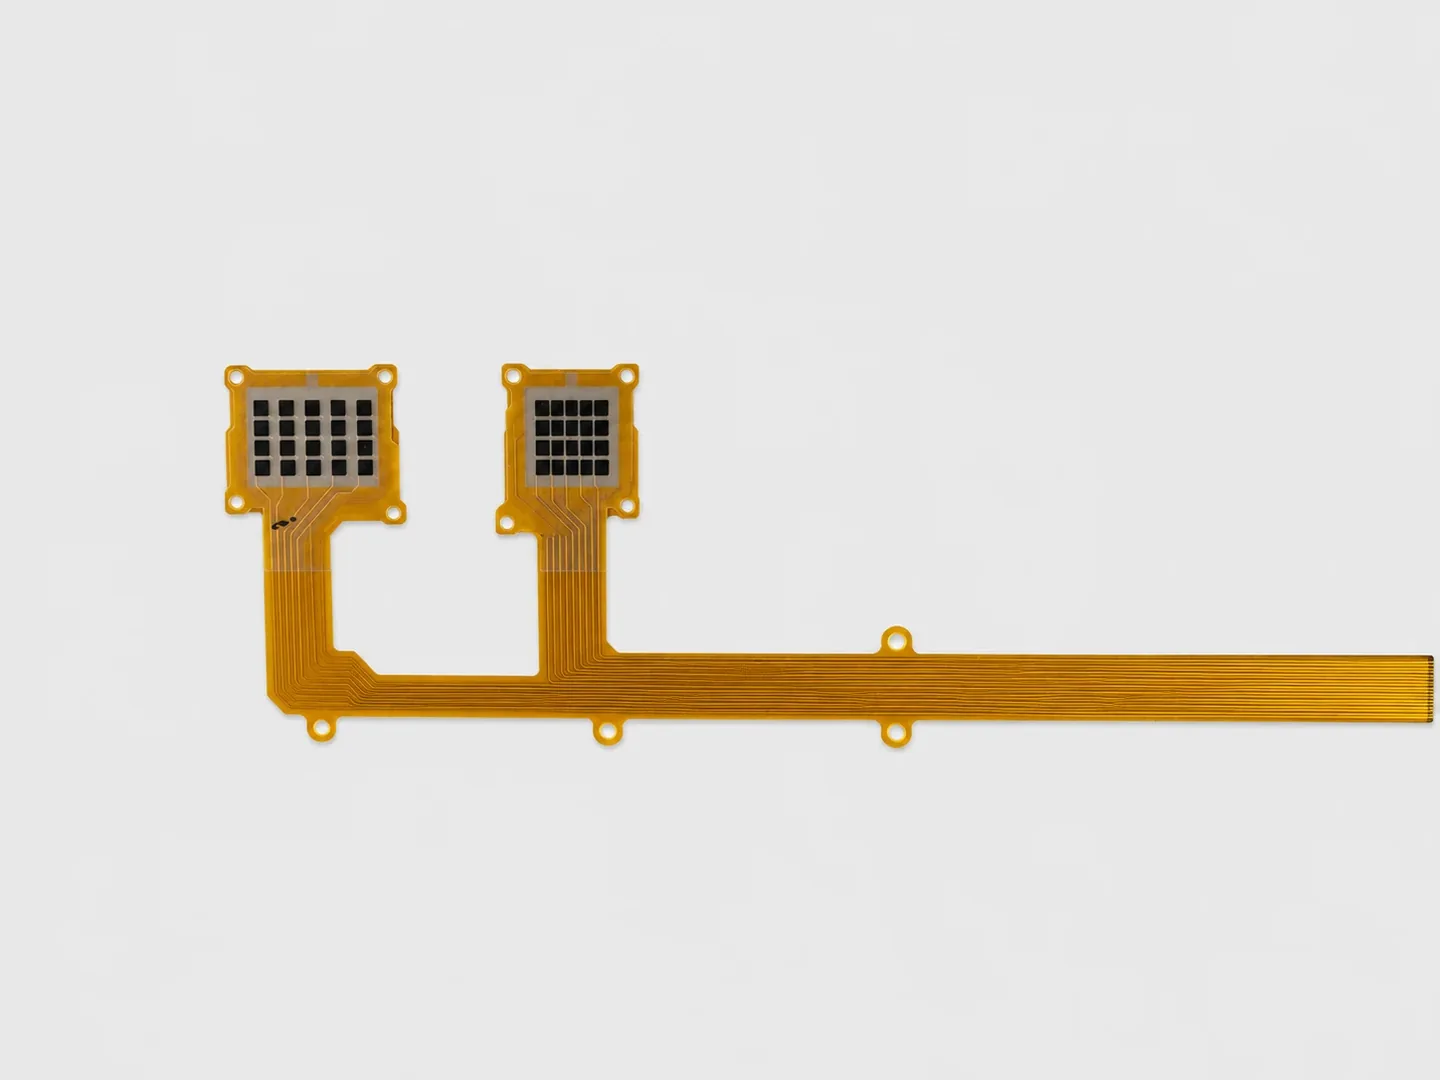
查看产品 ↗柔性触觉传感模组 ZX-Tactile-Sensor-Module-001
用于压力和触觉传感项目的柔性模组。
查看产品 ↗电子皮肤
柔性电子皮肤 ZX-Flexible-Electronic-Skin-001
适应机器人曲面的柔性传感层。
查看产品 ↗