
紫羲科技 · 手套配置
外骨骼手套 ZX-Exoskeleton-Glove-001
结合关节式动作捕捉与可变手指阻力。
追踪手指弯曲、张合及拇指旋转,并配置虚拟抓握中的阻力变化。
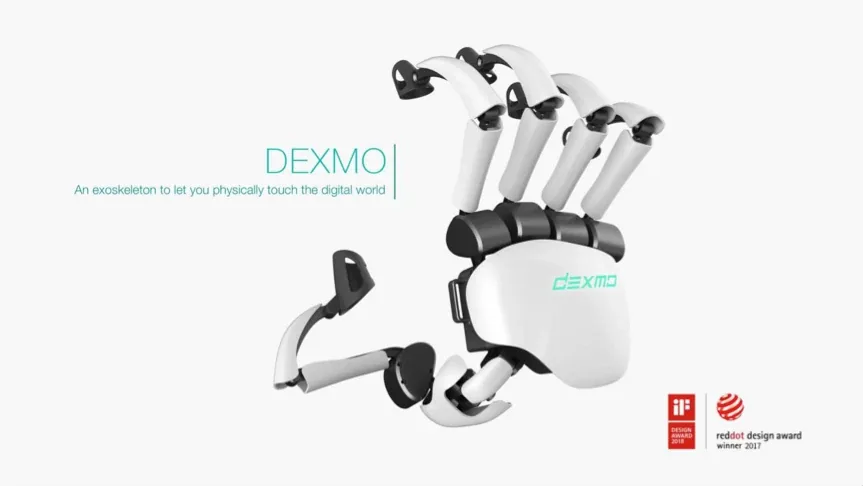
11 个自由度(11 DOF)每只手的动作追踪
300 g设备重量
2.4 GHz无线链路
配置参数
| 项目 | 规格 |
|---|---|
| 动作捕捉 | 每只手11个动作自由度 |
| 拇指动作 | 三个追踪自由度 |
| 其他手指 | 每指两个追踪自由度 |
| 反馈方式 | 可变手指阻力与刚度提示 |
| 无线连接 | 2.4GHz与接收器 |
| 无线延迟 | 20–50 ms |
| 工作距离 | 接收器周围5m以内 |
| 电池 | 1800mAh,常规使用最长8小时 |
| 接入环境 | SDK与Unity接入流程 |
表中参数适用于所列配置,硬件、软件与配件按项目确认。