
紫羲科技 · 手套配置
力反馈手套 ZX-Force-Feedback-Glove-002
通过分布式触觉接触与手指阻力实现细节丰富的触觉交互。
采用流体驱动配置,在同一任务中研究接触形状、抓握阻力与手部运动。
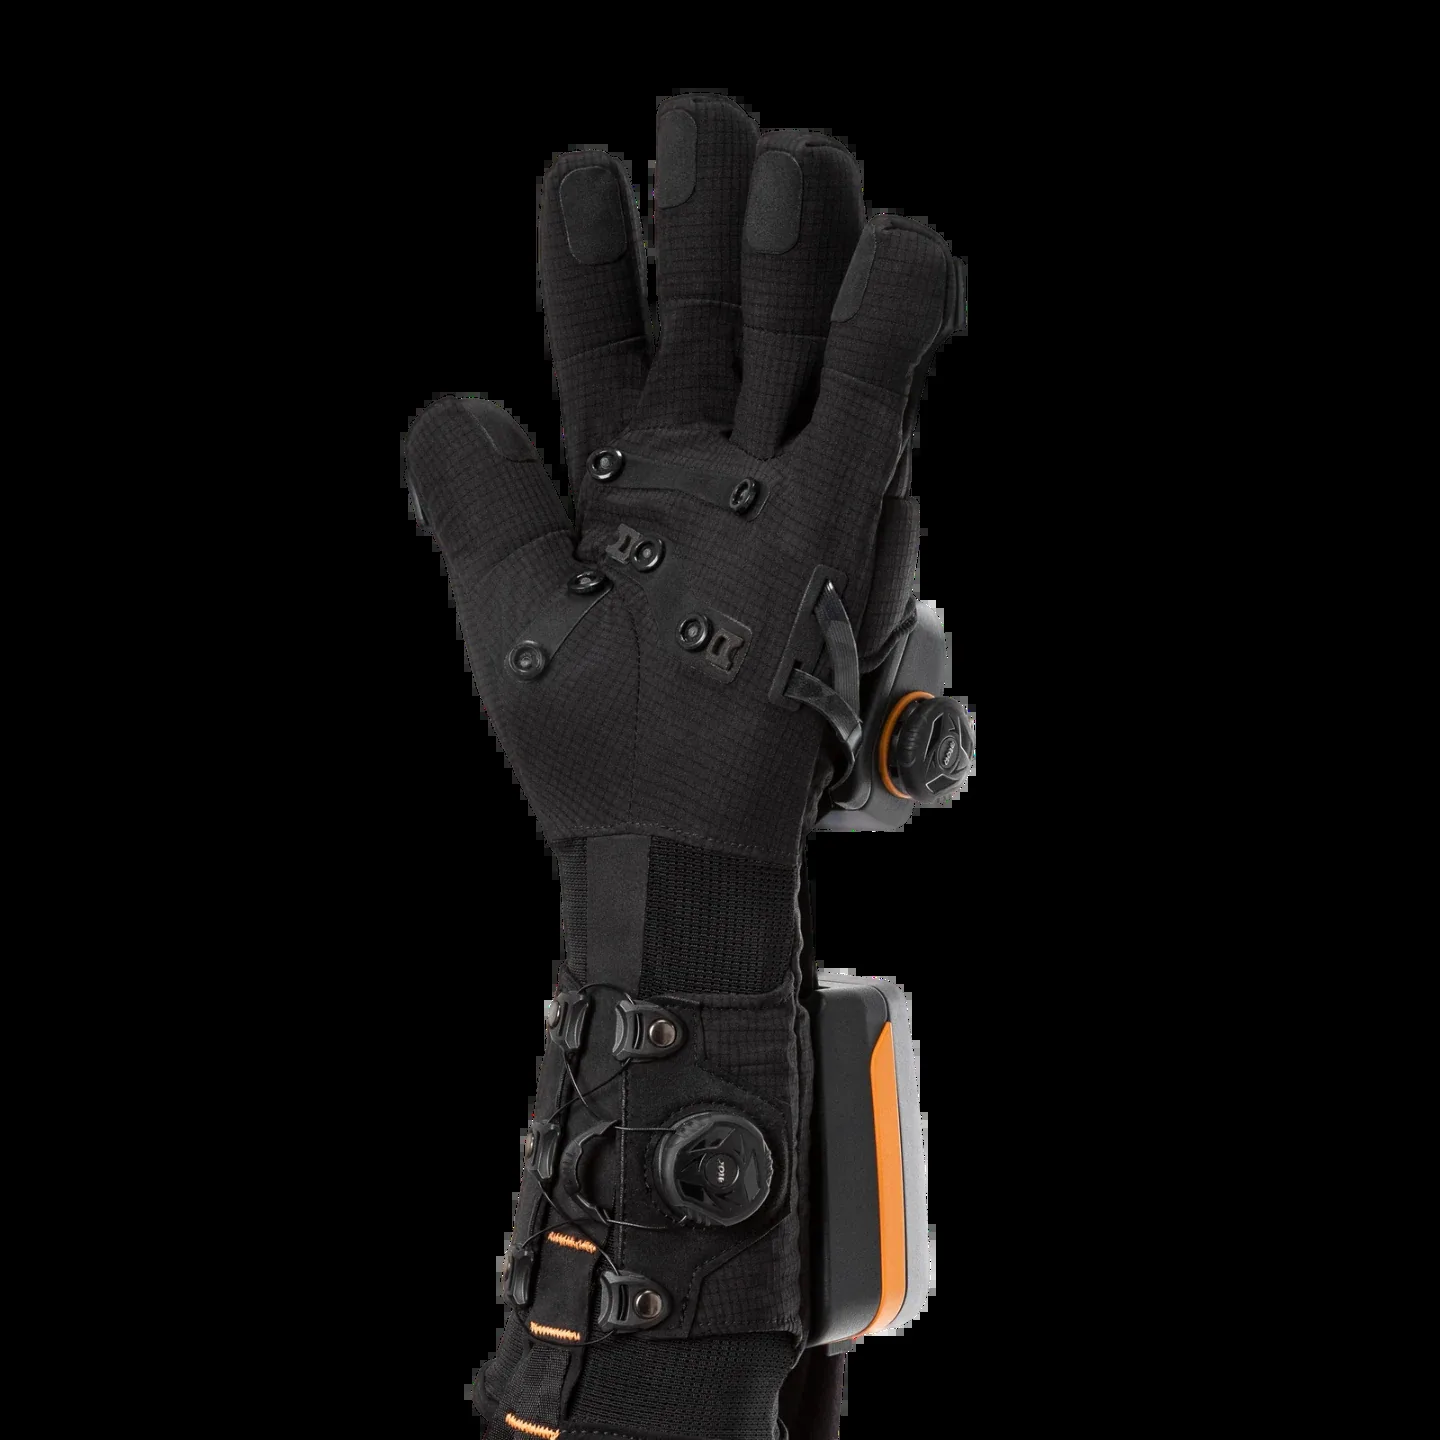
135每只手套的触觉执行器
5力反馈执行器
120 Hz动作更新
配置参数
| 项目 | 规格 |
|---|---|
| 触觉阵列 | 每只手套135个触觉执行器 |
| 手指力反馈通道 | 每只手套五个执行器 |
| 动作追踪 | 每只手套36个追踪自由度 |
| 动作捕捉更新率 | 120 Hz |
| 动作捕捉延迟 | 16 ms |
| 单只手套重量 | 0.57kg,仅手套本体 |
| 尺码 | S / M / L / XL |
| 系统组成 | 外部气源系统与主机接入 |
表中参数适用于所列配置,硬件、软件与配件按项目确认。