
机器人学习数据采集
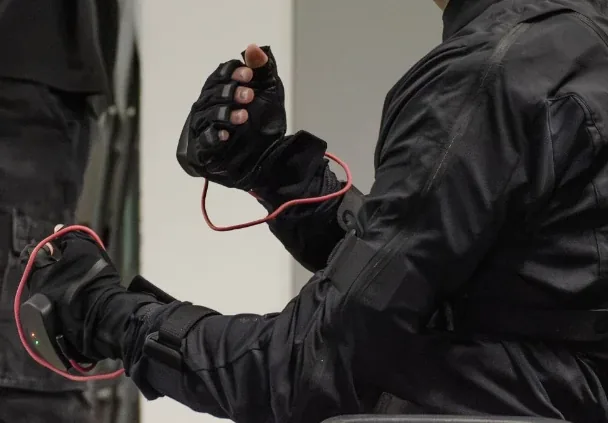
为机器人操作任务建立可重复的人类示教数据。记录每次操作怎样开始、手怎样运动,以及任务怎样结束。
根据需要记录、控制或感知的内容选择应用。每项应用都给出对应手套与试验方法,可用自己的任务开展评估。
为机器人操作任务建立可重复的人类示教数据。记录每次操作怎样开始、手怎样运动,以及任务怎样结束。
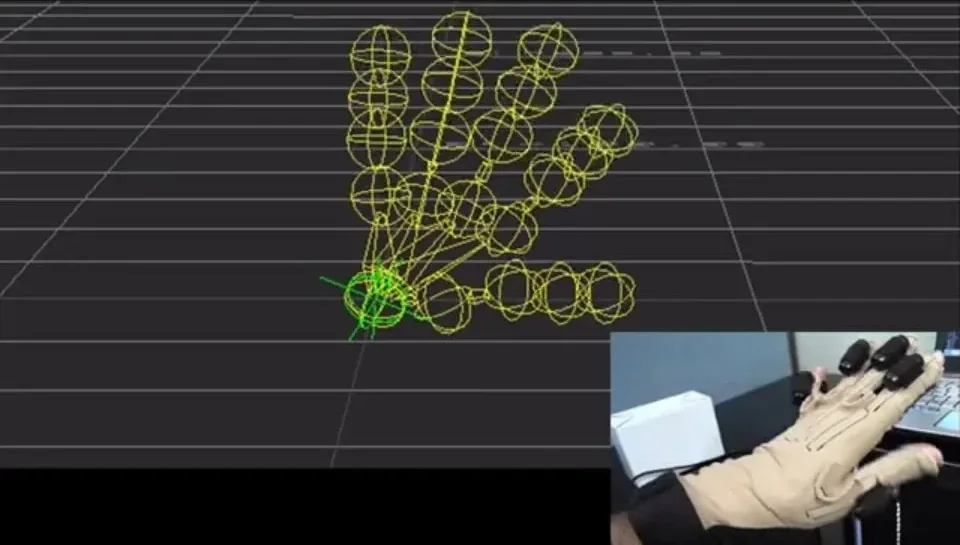
将操作者的手指动作映射到目标灵巧手的关节和抓握姿态,先验证映射与活动范围,再评估完整任务。
同时记录手部怎样运动、何时接触物体。把动作与压力信号对齐,观察从接近到放手的完整过程。
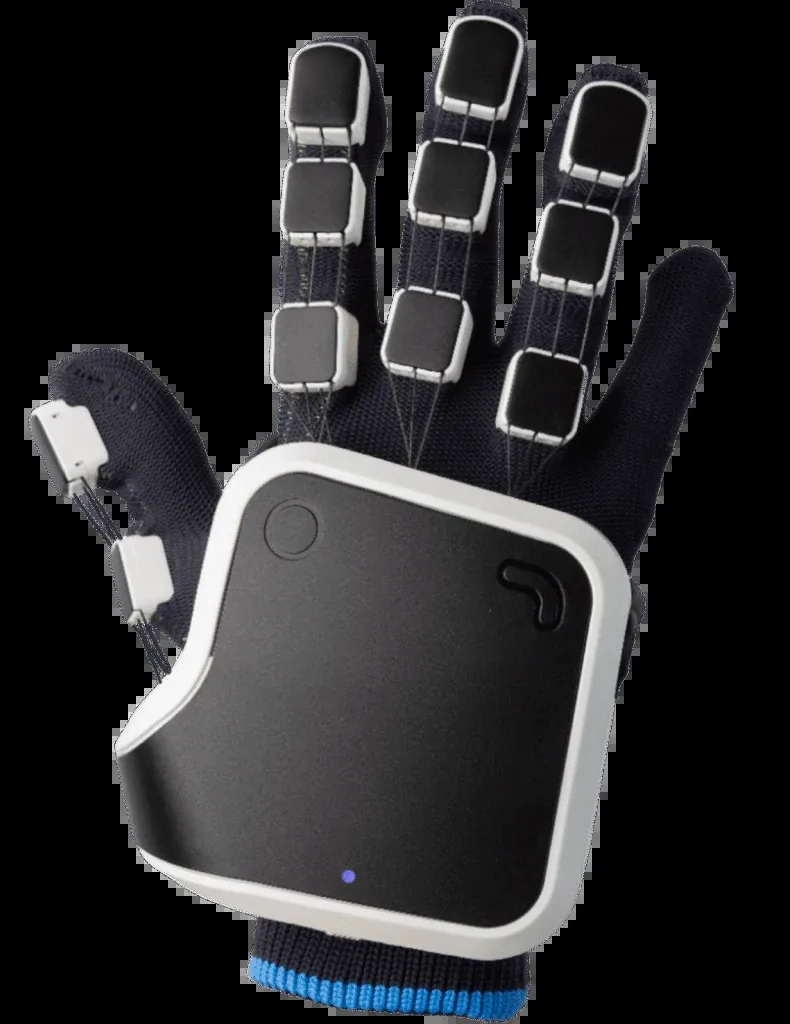
用振动提示交互事件,用手指阻力表达抓握边界,或用分布式触觉呈现物体接触手部的位置。
请提供目标机器人或仿真环境、操作物体与任务,以及需要记录的信号。