紫羲科技 · 手套配置
触觉数据手套 ZX-Haptic-Data-Glove-001
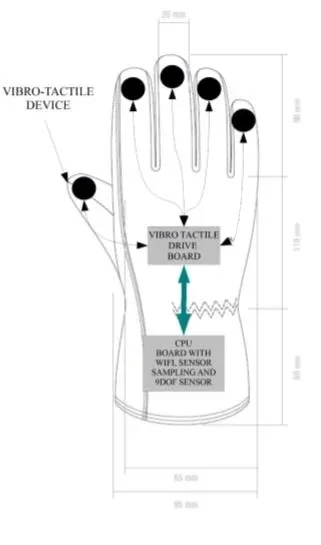
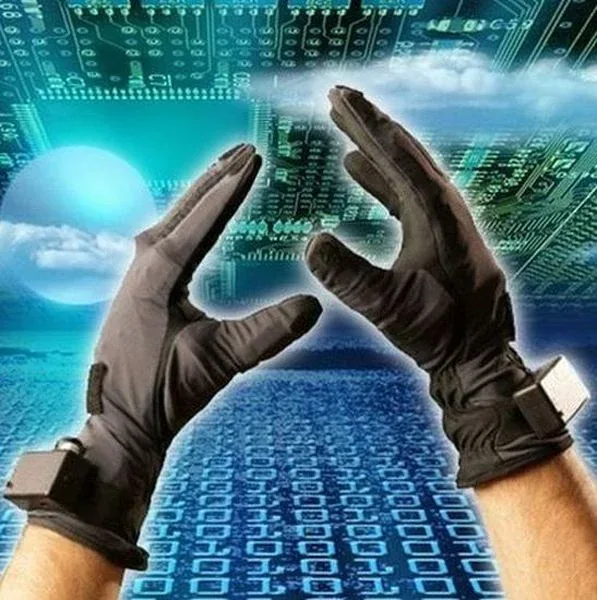
在左右手套系统中结合手部动作、指尖压力与可编程振动反馈。
观察手部运动和指尖受压情况,并在交互中向各指尖分别提供触觉提示。
30传感节点
5指尖压力传感器
5振动执行器
配置参数
| 项目 | 规格 |
|---|---|
| 传感配置 | 30传感器数据手套 |
| 手指弯曲测量 | 每个手指三个传感器 |
| 手指张合测量 | 四个张合传感器 |
| 手掌与拇指测量 | 一个掌弓传感器与一个拇指交叉传感器 |
| 压力测量 | 五个指尖压力传感器 |
| 振动反馈 | 五个可独立编程的指尖振动执行器 |
| 姿态测量 | 陀螺仪、加速度计与磁力计 |
| 弯曲传感器厚度 | 小于0.35mm |
| 模数转换分辨率 | 12 bit |
| 处理器 | 32 MHz |
| 连接方式 | 有线USB或无线蓝牙 |
| 电池工作时间 | 最长5小时 |
| 手套组合 | 左手与右手手套 |
表中参数适用于所列配置,硬件、软件与配件按项目确认。