
紫羲科技 · 手套配置
力反馈手套 ZX-Force-Feedback-Glove-001
在可穿戴界面中结合拉索阻力、指尖振动与掌部接触反馈。
在操作者控制虚拟手或机器人手时,评估抓握边界、物体刚度与接触提示。
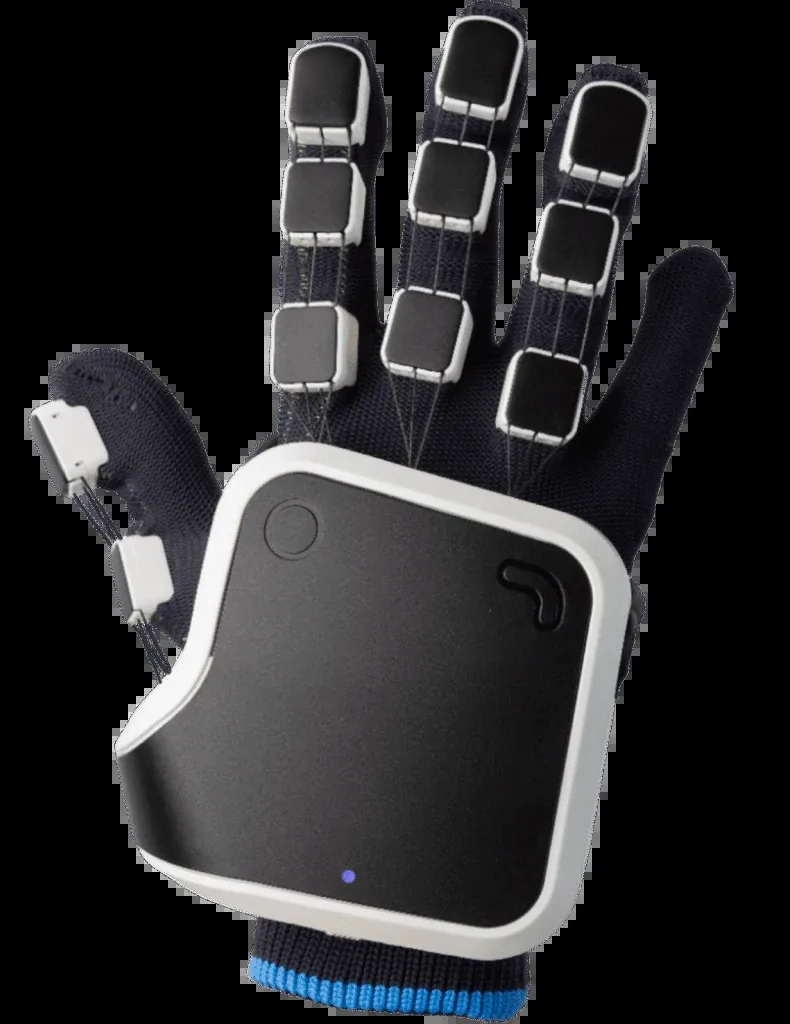
4手指阻力通道
20 N每个反馈手指
4振动执行器
配置参数
| 项目 | 规格 |
|---|---|
| 力反馈通道 | 拇指、食指、中指与无名指 |
| 阻力 | 每个配置反馈的手指最高20N |
| 阻力指令更新率 | 最高200Hz |
| 振动布局 | 两个指尖执行器与两个掌部执行器 |
| 掌部接触 | 主动掌带行程最高5mm |
| 手指传感更新率 | 60Hz拉索伸长测量 |
| 空间位置 | 配置外部腕部位置追踪器 |
表中参数适用于所列配置,硬件、软件与配件按项目确认。