本文目录
先确定操作者需要控制什么
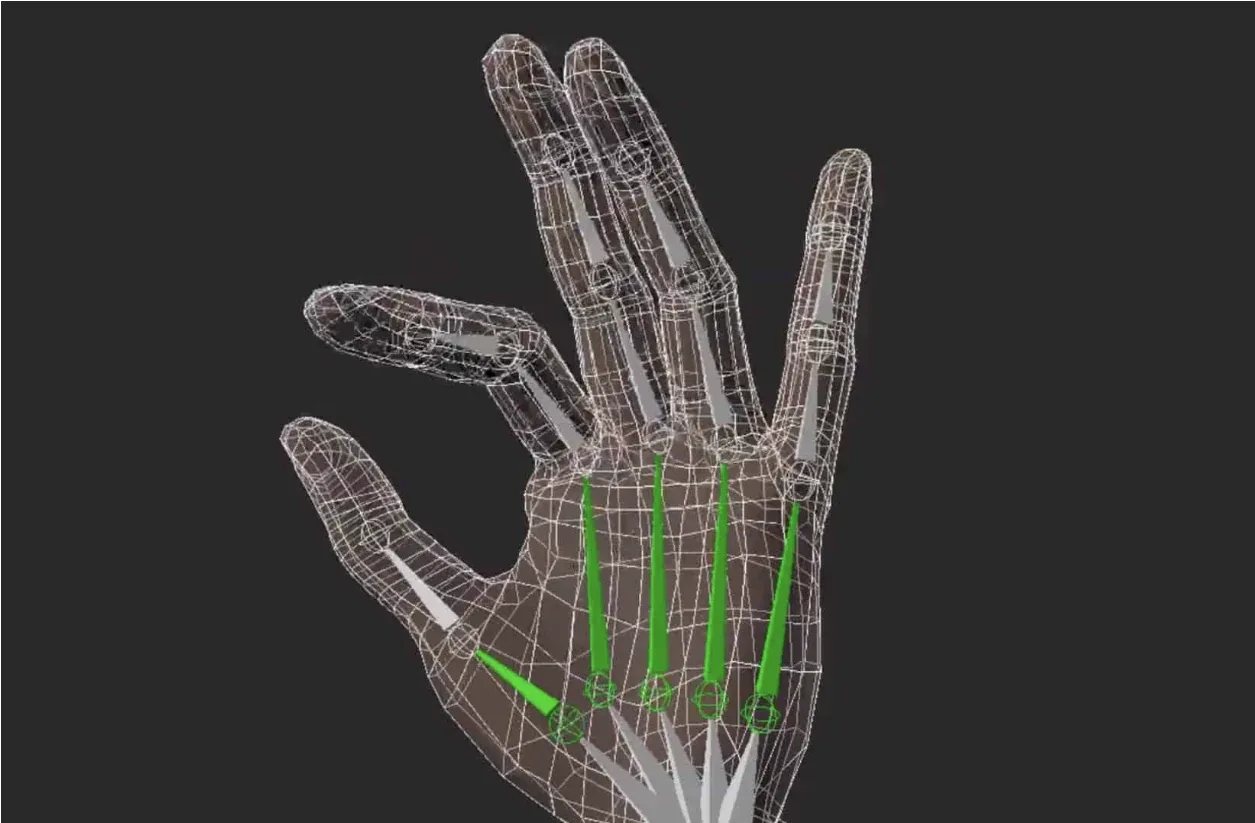
逐指操作需要关注的不只是屏幕里的手模型。先确定哪些手指参与任务、哪里需要测量接触,以及穿戴者是否需要振动或阻力提示。
动作
追踪运动
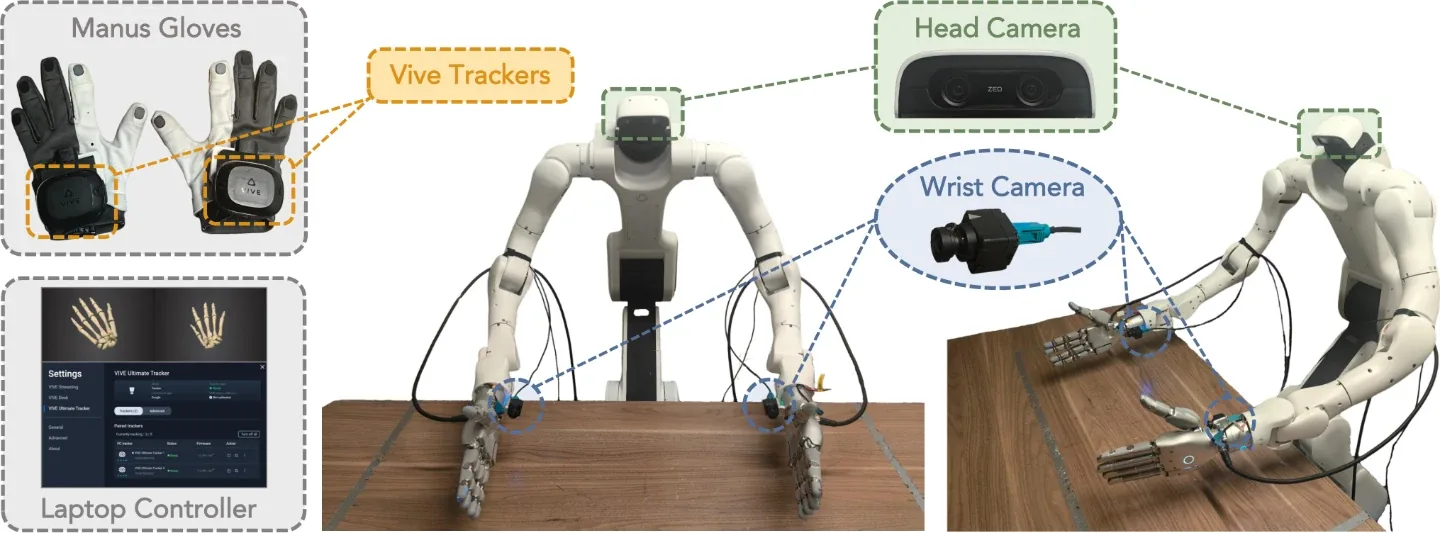
采集手部姿态,并转化为目标灵巧手的控制指令。
接触与反馈
理解交互
测量接触信号,或向穿戴者提供提示。压力传感器负责测量,执行器负责反馈。
完成穿戴 再检查映射
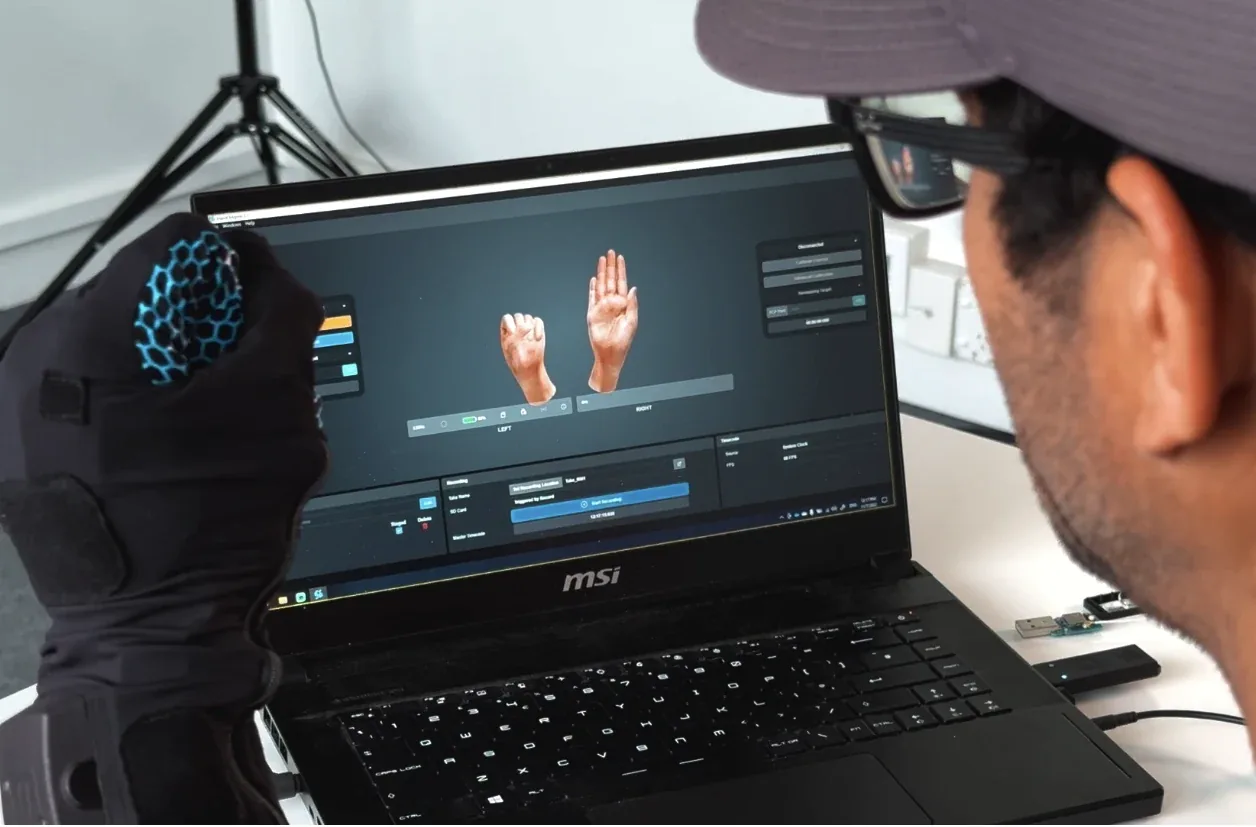
记录自然张手、放松弯曲和任务中的代表性动作。逐指对照实时手模型,再在所选运行范围内检查目标机器人关节的映射。
- 检查穿戴适配和传感器位置。
- 核对角度、压力通道与基准坐标系的含义。
- 重复同一动作,观察滑移或映射不一致。
把动作与接触放在同一次记录中
选择事件清楚的短流程:接近、首次接触、保持和释放。保留输入时间戳、目标指令、测量信号与视频参照,让一次异常抓握也能追溯。
- 接近
- 接触
- 保持
- 释放
借助研究 提出下一次试验的问题
Reis Carneiro等研究了通过印刷应变与压力传感器实现机器人交互的定制织物手套。Cerro等研究了结合声学、运动信号与机器学习开展装配检查的传感手套。这些案例有助于围绕穿戴、信号选择和任务事件提出具体问题。
- 你想捕捉的事件发生时,哪一路信号会变化?
- 穿戴适配会不会改变信号的重复性?
- 能否把原始输入和任务结果放在一起检查?