
先验证手套能否采到训练所需数据
用所选手套配置重复做一次抓握,核对信号和数据导出,再决定是否扩大采集。
规划数据采集试验 ↗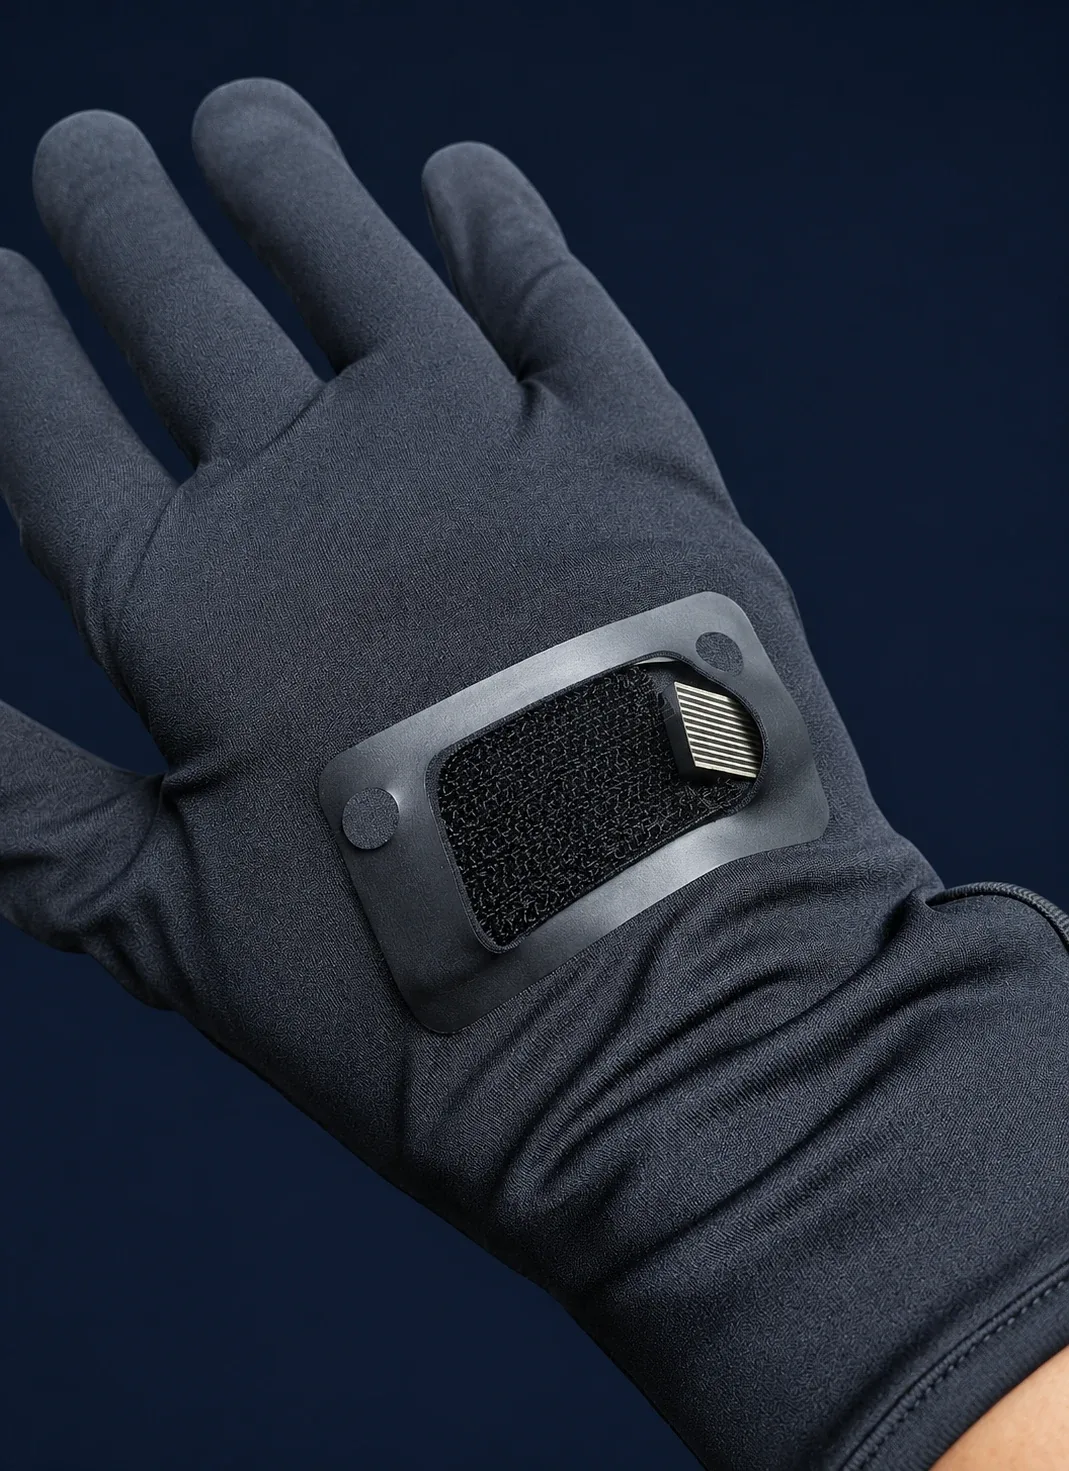
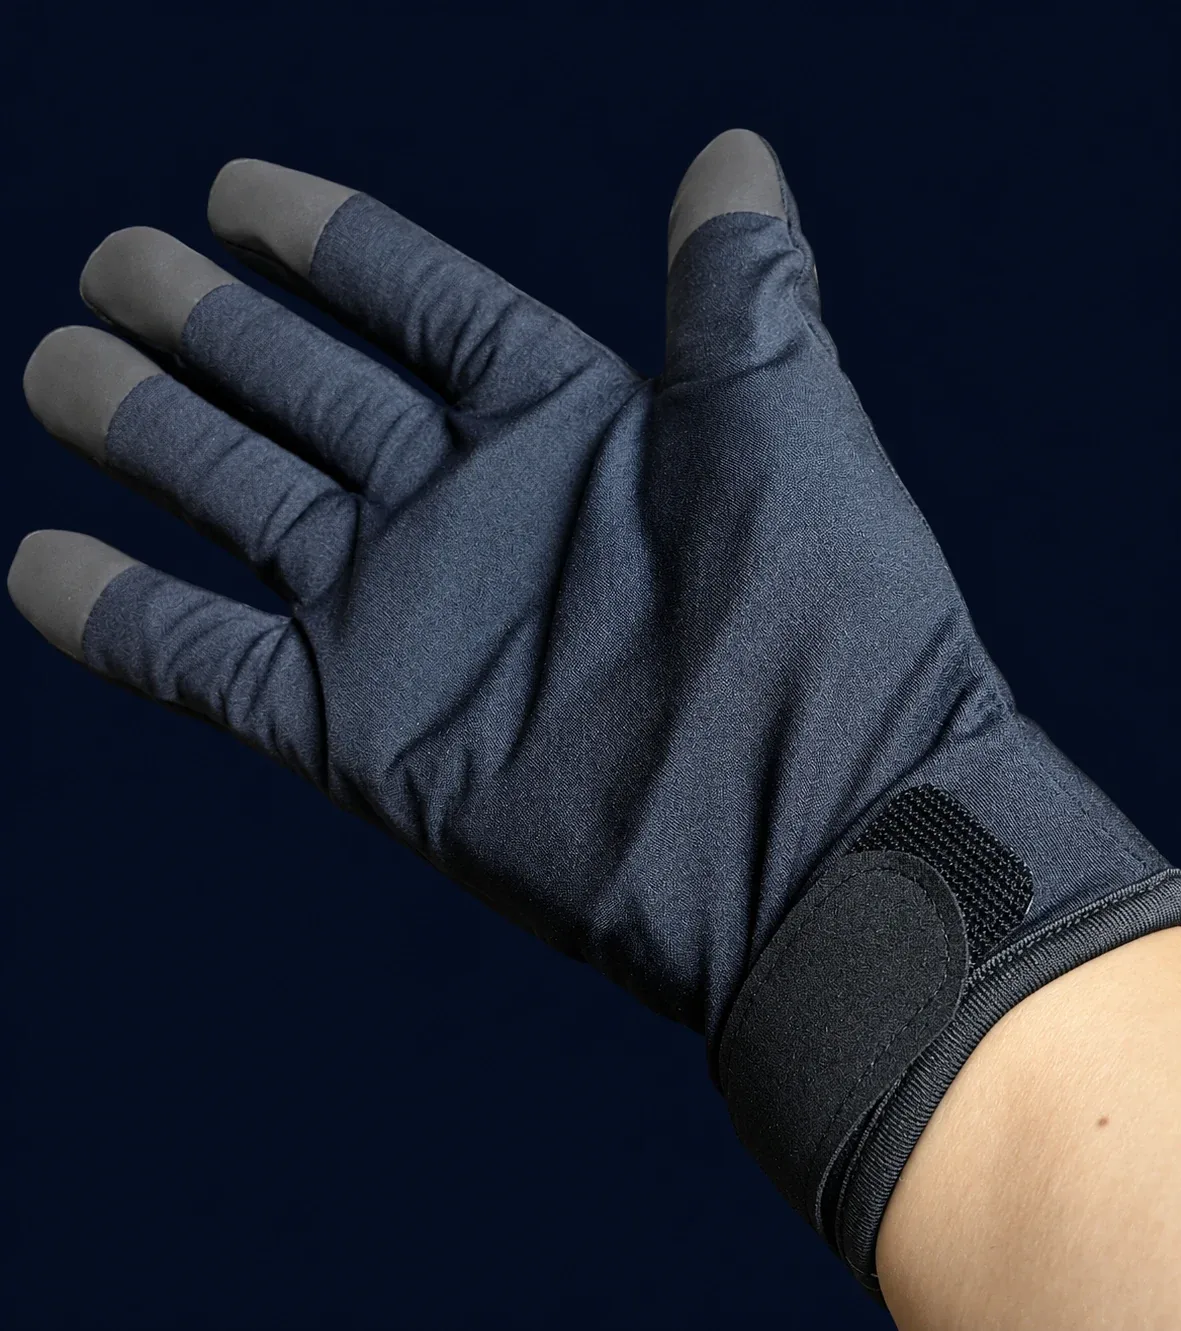
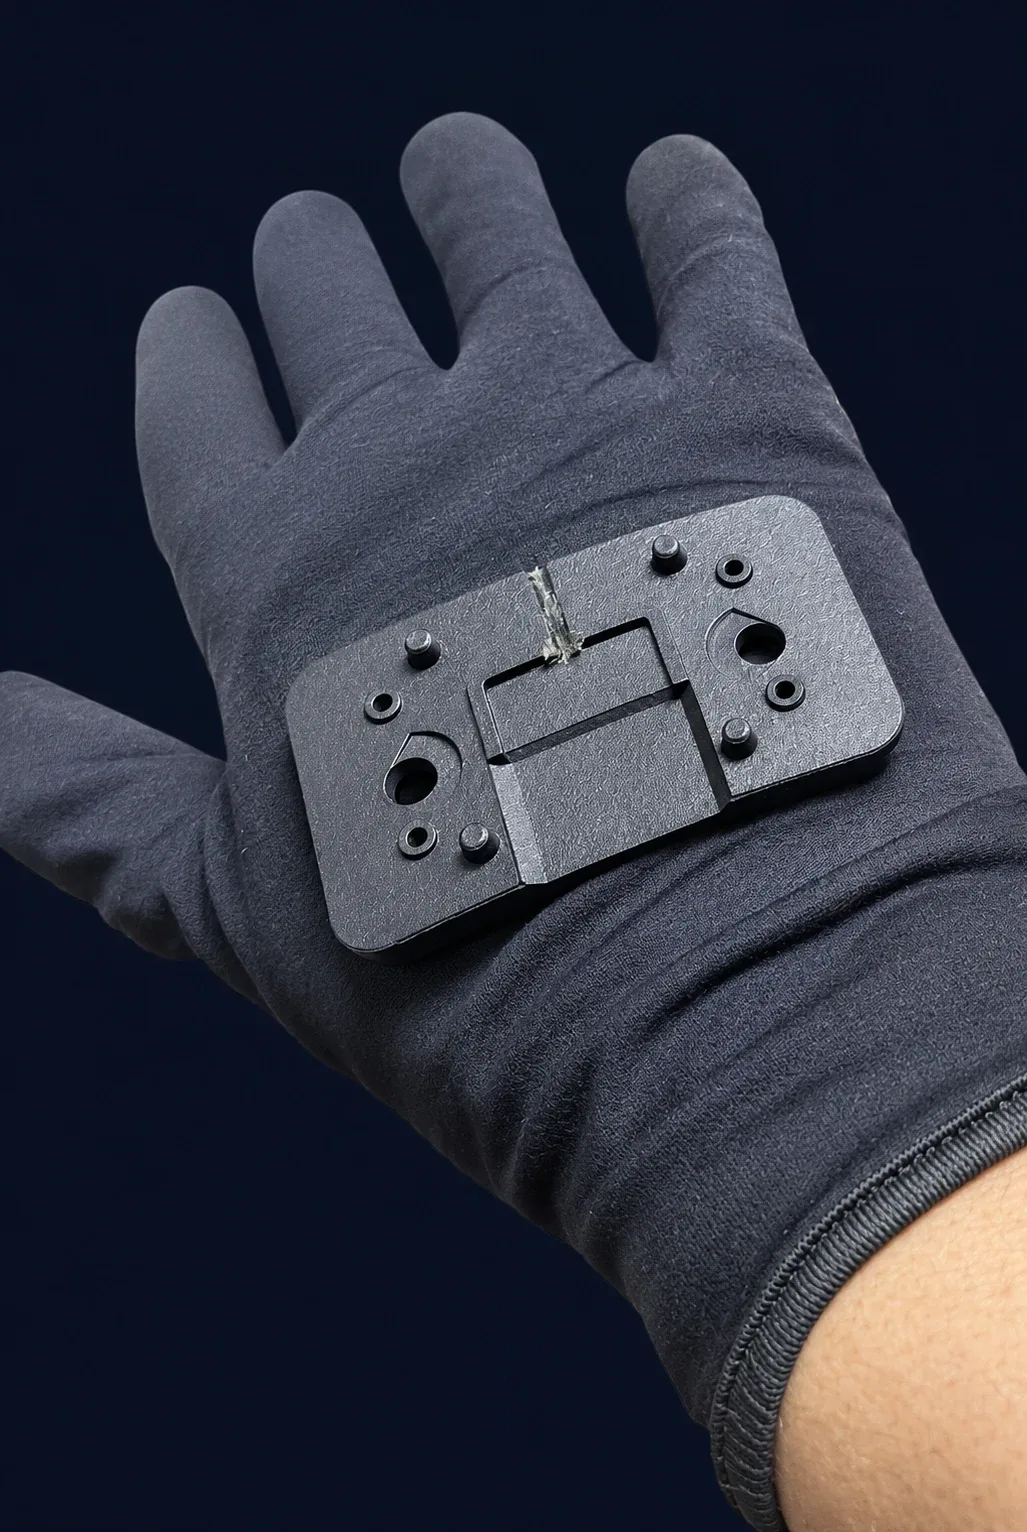
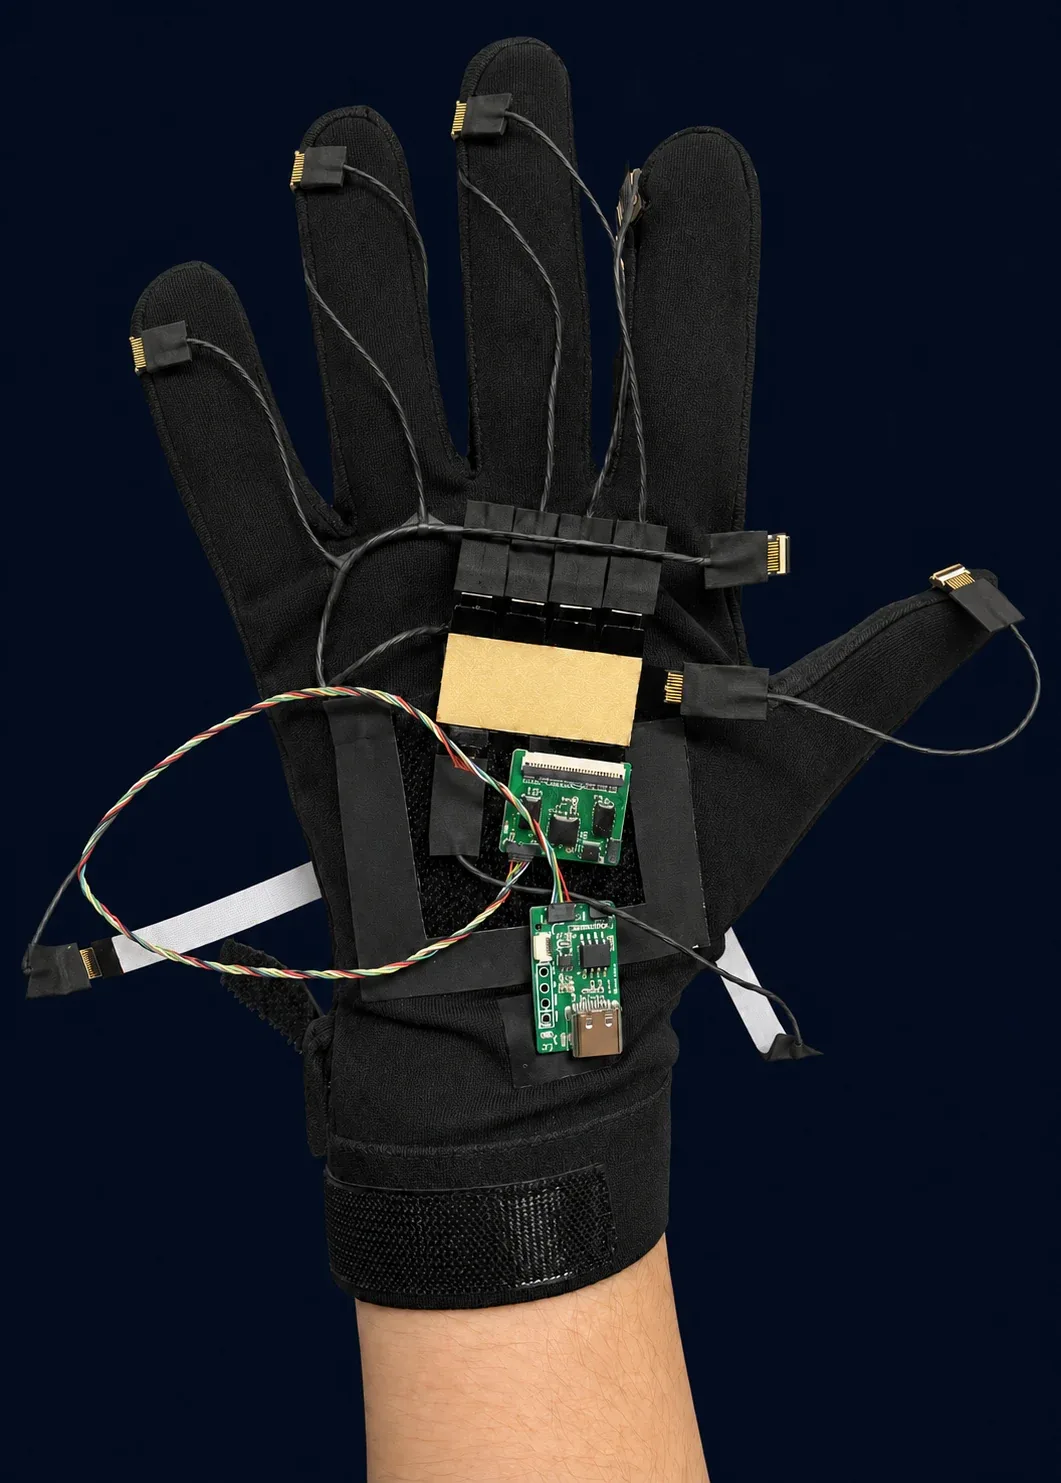
查看指尖和手腕的佩戴效果、手背固定结构,以及拆开后的样品布线。
用所选手套配置重复做一次抓握,核对信号和数据导出,再决定是否扩大采集。
规划数据采集试验 ↗提供芯片、接头和线束尺寸,可以一起设计手套结构,也可以按确认的方案打样并生产。
查看打样流程 ↗用同一物体重复试验,把接触数据与每个动作阶段对照起来。
记录手首次触碰物体的时刻。
查看握持过程中接触信号的变化。
记录松手的时刻,对照多次试验的结果。
产品知识科普