本文目录
把接触记录下来
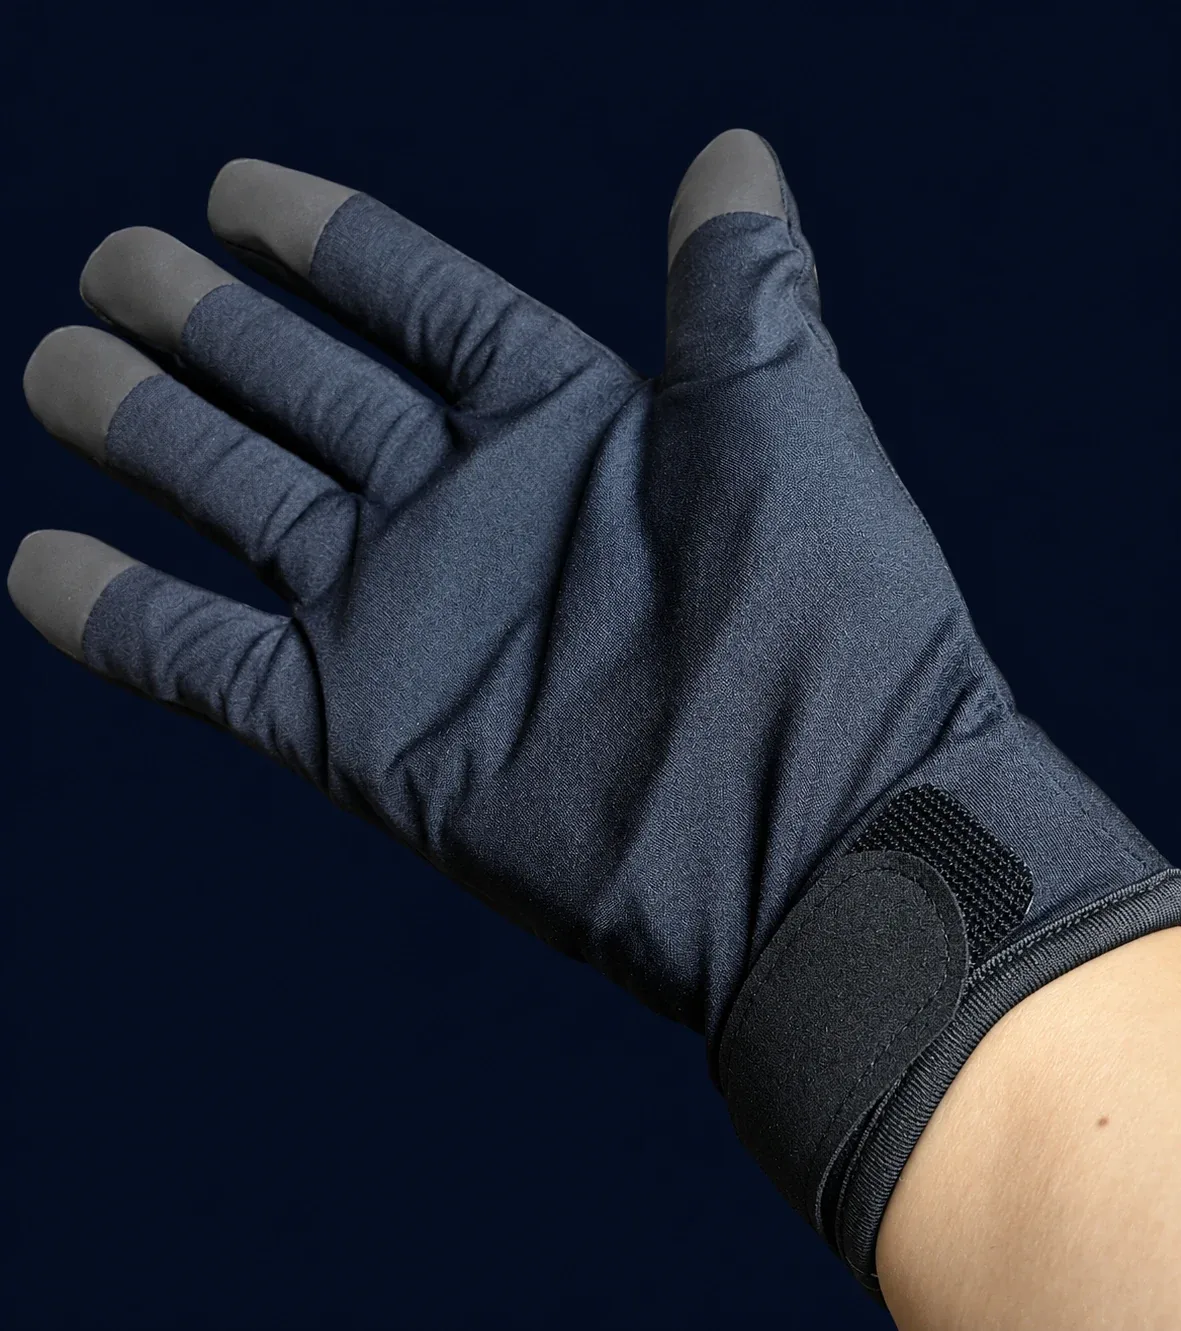
触觉数采手套在人操作物体时记录接触。先关注手部何时、何处与物体相遇。
- 确认哪些手部区域参与感知。
- 问清每路通道测量什么。
- 不要默认所有手套都有全手覆盖。
接触与姿态 各自描述什么
手部姿态描述运动或构型,触觉信号描述感知位置上的交互。任务同时需要两类信息时,应分别定义数据流及共同记录方式。
先看通道图
索取将各路记录信号对应到手套位置的通道图。
- 原始读数,还是标定后的物理量?
- 单位与标定条件是什么?
- 实际测量通道,还是软件估算值?
触觉阵列如何输出数据
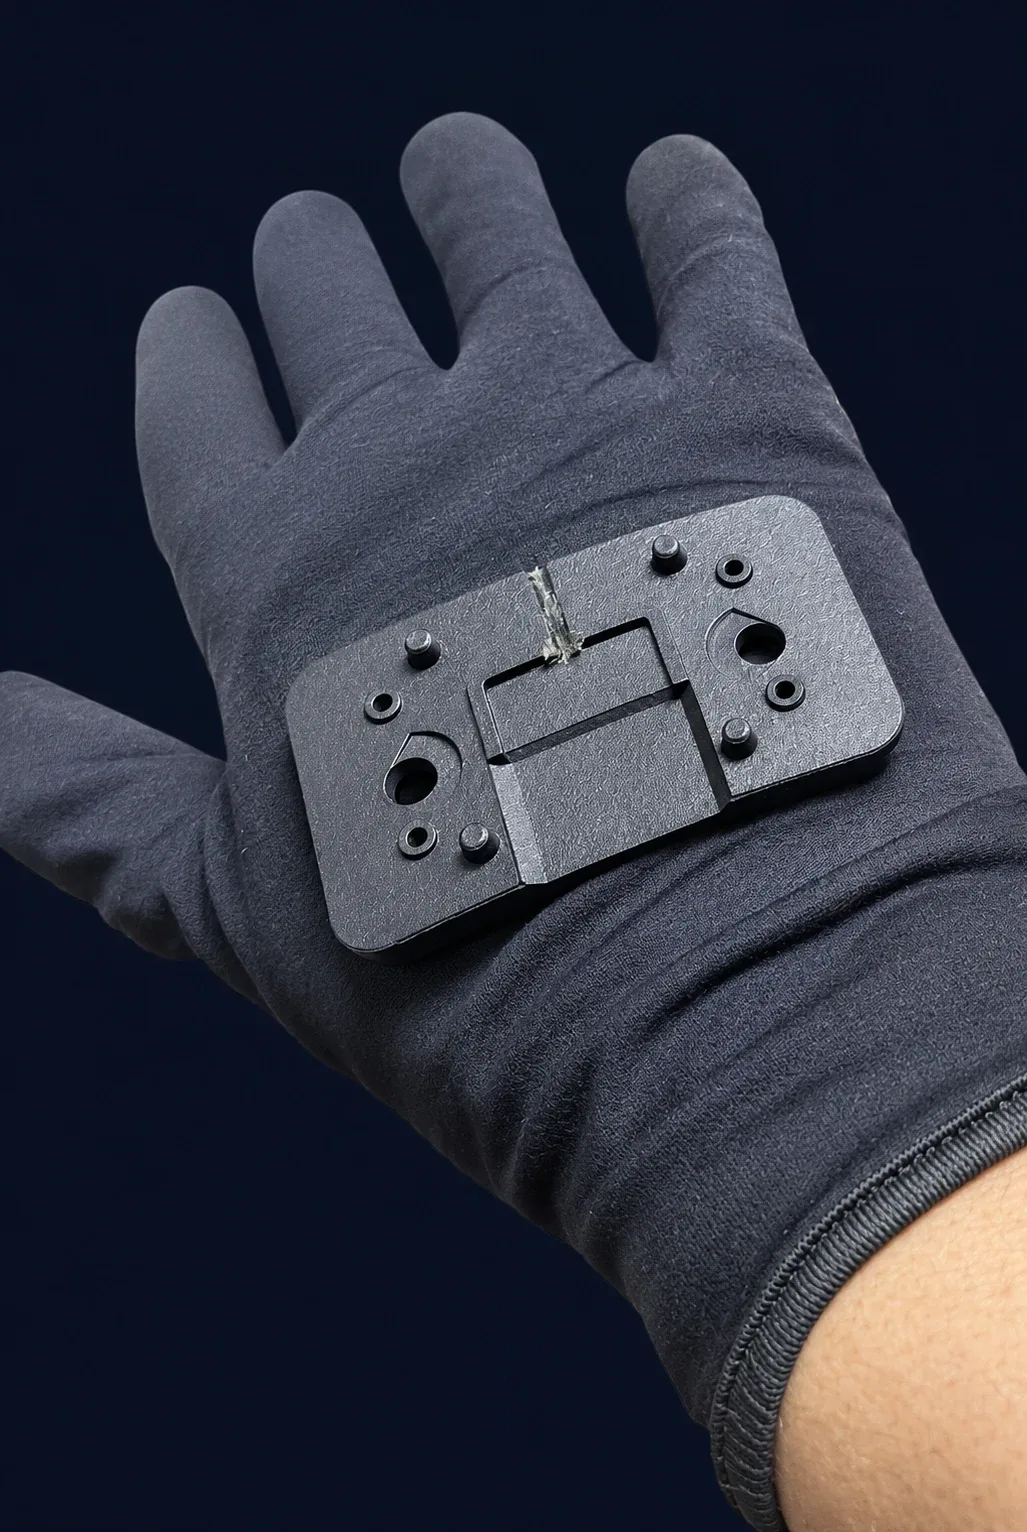
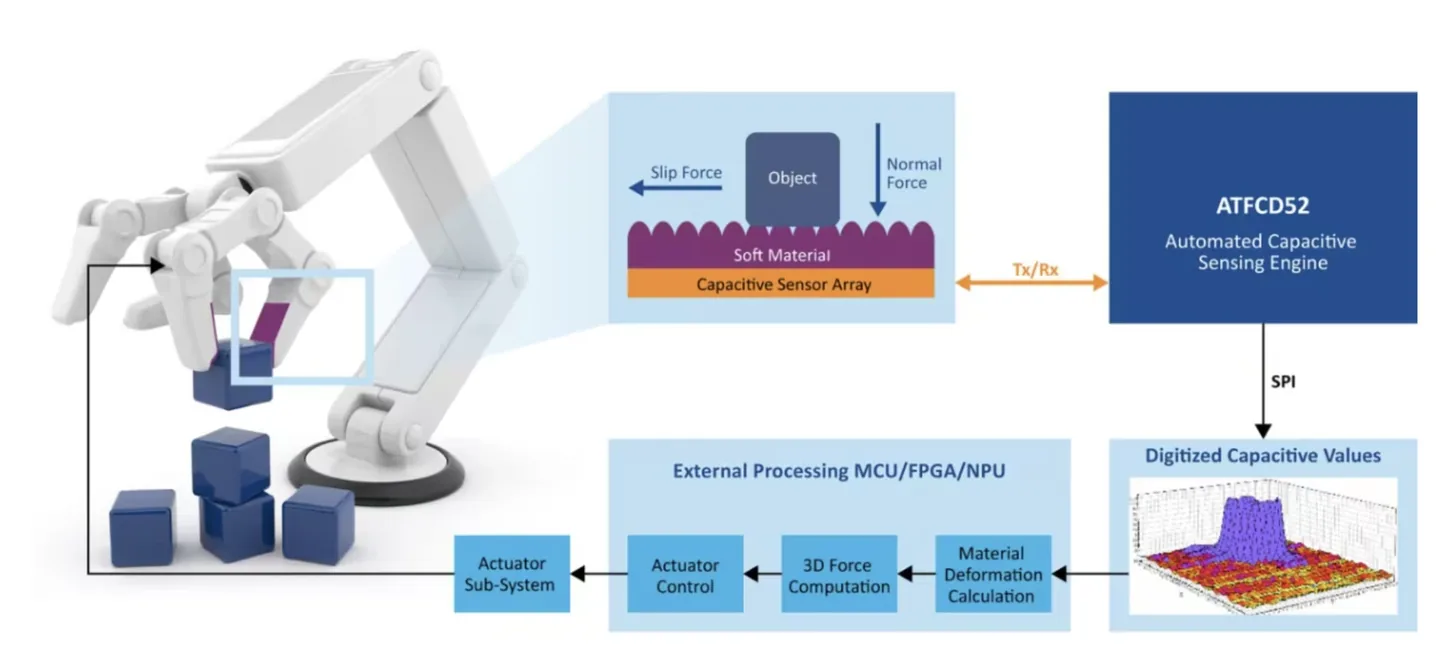
物体接触使电容阵列上方的柔性层发生形变。采集芯片读取电容变化,外部处理器可根据读数估算受力。对接项目时,可以先确认需要的是原始读数、标定后的测量值,还是进一步计算的力估计。
首次采集 小一点
选择一个代表性物体,重复一段简短操作。
- 拿起
- 握持
- 放下
- 标记记录起止时刻。
- 确认时间戳及视频对齐方式。
- 保存硬件与标定版本。
触觉传感研究
MIT CSAIL的STAG研究展示了记录抓握过程中手部接触模式的方向。它是独立研究系统,不是紫羲 ZX-Sensor-Glove-001的规格或验证,也不能由此假定人手通道可直接用于机器人。
规划触觉手套试验
先提供简短任务描述,说明希望查看哪些信号。
- 操作物体与关注的手部区域
- 主机环境和期望导出方式
- 代表性记录及其信号字典