本文目录
先分清两个问题
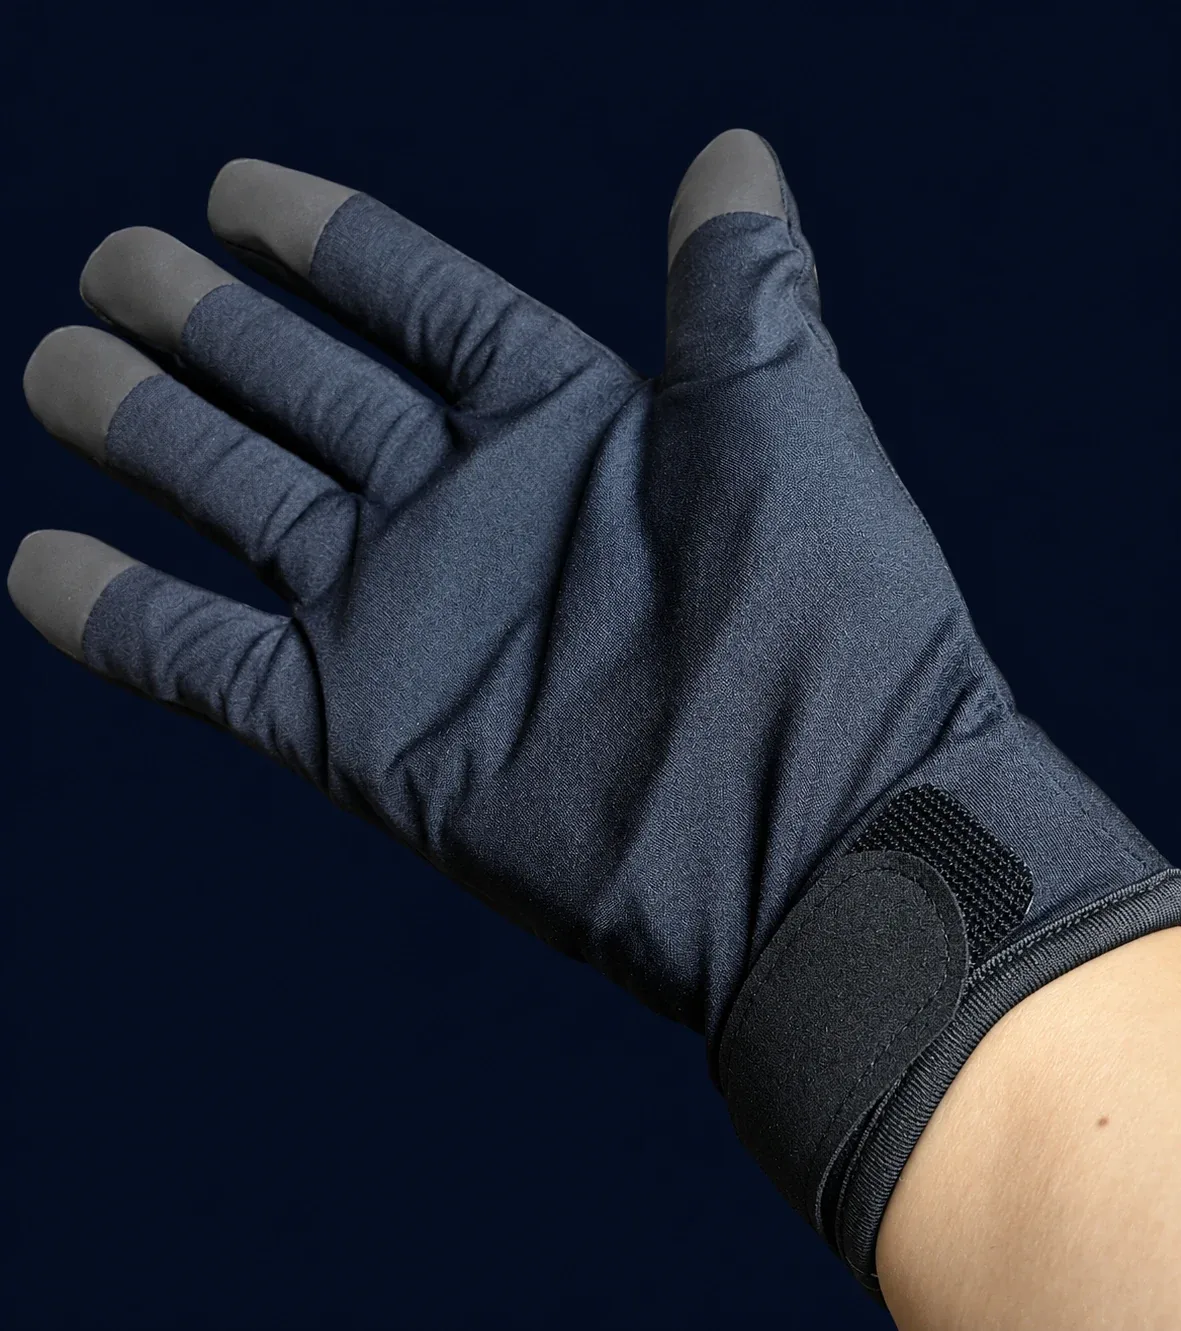
“数据手套”是一个较宽泛的名称。本文按下面的方式区分。
动作捕捉
手怎样运动
关注任务所需的手势、朝向或位置。
触觉数采
哪里发生接触
明确参与感知的手部区域与信号含义。
让任务决定所需信号
选择一个需要观察的简短动作。
- 运动任务:明确需要追踪的手势或关节运动。
- 接触任务:明确需要记录的手部区域与接触事件。
如果两类信息都需要
规划联合采集前,先分别定义动作与触觉数据流。
- 确认时间戳与信号对齐方式。
- 约定采集软件和导出内容。
- 扩大数据集前先试跑完整配置。
选硬件前 问清这几项
请索取所选配置的输出说明。
- 传感覆盖与信号定义
- 硬件接口与主机环境
- 佩戴与标定说明